20 处易错点逐条编号,附官方 API 依据与可直接复制的修正命令。
从 CANN 版本冲突、nano 换源按键、Miniconda 文件名,到 pyACL 枚举映射错位、后处理硬编码 84×8400,把「能不能照抄」讲清楚,并单列一节说明哪些写法经核对是对的、不要照网上臆测去改。
核查对象为第三方《YOLOv8 部署指南 V1.0》全文 shell 命令、requirements.txt、ONNX 导出脚本、ATC 参数与约 320 行 pyACL 推理脚本。依据为昇腾社区 CANN API 参考(get_input_size_by_index、get_input_data_type 等)、Ultralytics 官方 Ascend 集成文档与华为 Atlas 200I A2 官方规格页。涉及芯片档位与性能数字的部分一律标注为需实测。
深圳市爱派派智能科技有限公司(爱派派智能)整理本核查清单,可提供边缘 AI 部署的选型评估与方案对接支持。清单不替代目标板实测,也不替代原厂官方文档;文中引用的 API 名称与枚举值以官方最新文档为准。
内容只做一件事:把一份第三方部署指南里的代码逐段拆开,对照官方公开资料判断「能不能照抄」。核查覆盖 shell 命令、requirements.txt、ONNX 导出脚本、ATC 参数与约 320 行 pyACL 推理脚本。凡涉及芯片档位、版本组合与性能数字的部分,一律标注为需实测,不以推断代替验证。
| 编号 | 类别 | 问题摘要 | 后果 | 处理 |
|---|---|---|---|---|
| P01 | 版本 | CANN 版本出现 7.0.RC1 / 8.0.RC1 / 7.2.0.1.235:8.0.RC1 三种写法 | 复现环境不确定 | 并列照录,以 version.cfg 实测为准 |
| P02 | 版本 | 主机端 OS 标 aarch64,安装命令却要求 x86_64 | 下错安装包 | 拆为主机端 x86_64 / 板端 aarch64 |
| P03 | 版本 | 板端 3.9.2、Conda 3.10、系统 python3 三个解释器未区分 | TBE 缺包误判 | 按三层环境分别记录 |
| P04 | 文案 | 正文引用「第 7.1 节」,全文只有 6 章 | 排错无落点 | 删除悬空引用,改为具体检查项 |
| P05 | 文案 | 封面日期 2026-09-20 与文件名 2026-07-15 不一致 | 版本追溯困难 | 标注两个日期,不做统一 |
| P06 | 文案 | 写「以清华源为例」却贴阿里源地址 | 来源混淆 | 统一镜像站名称 |
| P07 | 命令 | nano Ctrl+A 全选、Ctrl+K 清除的说明错误 | sources.list 被改残 | 改用 sudo tee 覆盖 |
| P08 | 命令 | Miniconda 安装包文件名写死 26.7.1-1 | 可能 404 | 从镜像目录动态取文件名 |
| P09 | 依赖 | requirements.txt 锁死 50 余包、含多个 2026.x 版本号 | pip 解析冲突 | 改最小依赖集 |
| P10 | 依赖 | opencv-python-headless 4.11.0.86 与 numpy==1.26.4 依赖声明冲突 | 安装失败或回退 | 让 pip 选兼容版本,保留 numpy 上界 |
| P11 | 依赖 | sudo rm -rf 系统 site-packages 下 numpy 目录,无备份 | 系统 Python 风险 | 备份后精确重装或用容器隔离 |
| P12 | 命令 | 示例 –image ./data/bus.jpg,图片实际在 data/images/bus.jpg | 读不到图片直接退出 | 统一路径 |
| P13 | 命令 | tar 打包尚不存在的 results,且 2>/dev/null 吞掉错误 | 排错线索丢失 | 先 mkdir,不吞 stderr |
| P14 | 命令 | ssh 登录后命令与主机命令混排在同一代码块 | 整段粘贴易错 | 明确标注执行位置或用 ssh 单行远程执行 |
| P15 | 代码 | ACL_DTYPE / ACL_DTYPE_NAME 枚举映射整段错位,漏 7 与 12 | 非常规 dtype 输出解析错误 | 按官方 aclDataType 整段替换 |
| P16 | 代码 | postprocess 写死元素数 84×8400 | FP16 输出时误判异常 | 按 get_output_dims 动态 reshape |
| P17 | 约定 | ATC 未指定 –precision_mode,示例却显示 FP32 输出 | 与官方 FP16-only 约定不一致 | 显式 force_fp16 并实测 dtype |
| P18 | 约定 | –log=error 掩盖算子不支持等警告 | 转换失败难定位 | 改为 –log=info |
| P19 | 约定 | coco_names.txt 未提供生成方式,标签会退化成数字 | 可视化只有类别 ID | 用 YOLO(…).names 生成 |
| P20 | 约定 | 15.421ms / 64.85FPS 未说明统计边界 | 被误当端到端性能 | 标注为纯推理口径,含 H2D/D2H |
| 位置 | 原文 | 判断 |
|---|---|---|
| 第 2.2 节 验证环境表 | CANN 7.0.RC1(7.0.0.5.242);ATC 7.0.RC1;python 3.9.2;npu-smi 23.0.rc3 | 更像板端镜像口径 |
| 第 4.1.5 节 下载命令 | CANN 8.0.RC1;Ascend-cann-toolkit_8.0.RC1_linux-x86_64.run;kernels-310b_8.0.RC1 | 主机端工具链口径 |
| 第 4.1.5 节 预期输出 | toolkit_running_version=[7.2.0.1.235:8.0.RC1] | 冒号前是内部版本号,后是商业版本名 |
| 第 4.1.4 节 注释 | CANN 8.0.RC1 的 TBE 用了 np.float_ | 约束来自 8.0.RC1 工具链 |
| 处理方式 | 不擅自统一为某一个版本 | 要求以 cat version.cfg 与 npu-smi info 实测为准 |
另外两处环境口径也要拆开:主机端 ONNX 导出与 ATC 编译用的是 x86_64 Linux 与 Conda Python 3.10;TBE 编译动态导入依赖走的是系统 /usr/bin/python3;板端推理用的是镜像自带 Python 3.9.2。把三者写成一行「Python 3.9.2」,是很多 TBE 缺包问题的根源。
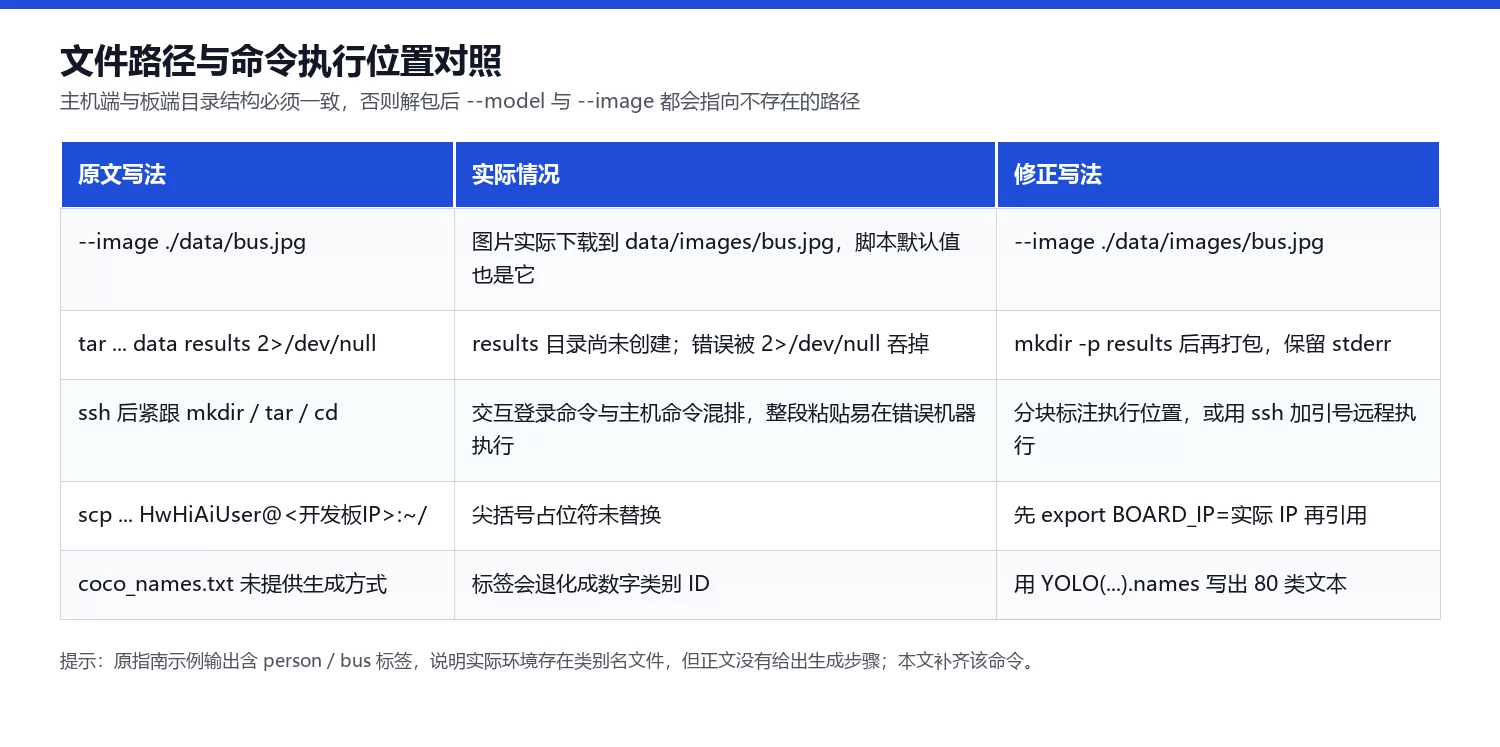
| 原文写法 | 实际情况 | 修正 |
|---|---|---|
| python ./infer_om.py –image ./data/bus.jpg | 图片下载到 data/images/bus.jpg,脚本默认值也是 data/images/bus.jpg | –image ./data/images/bus.jpg |
| tar czf yolov8_demo.tar.gz model/… data results 2>/dev/null | results 目录此时尚未创建,tar 会报错;错误被吞掉 | mkdir -p results 后再打包,去掉 2>/dev/null |
| ssh HwHiAiUser@IP 后紧跟 mkdir / tar / cd | 交互登录后命令与主机命令混排,整段粘贴易在错误机器上执行 | 分两块标注执行位置,或用 ssh user@ip 加引号远程执行 |
| scp … HwHiAiUser@<开发板IP>:~/ | 尖括号占位符未替换 | 先 export BOARD_IP=实际IP,再引用变量 |
| 问题 | 原文做法 | 风险 | 修正做法 |
|---|---|---|---|
| 全量锁版本 | requirements.txt 固定 50 余个包,含 2026.x 版本号 | 镜像尚无该版本或互相冲突,pip 直接失败 | 只锁 torch / torchvision / ultralytics,其余交给 pip 解析 |
| torch CPU wheel | torch==2.5.1+cpu 配 –extra-index-url PyTorch CPU 源 | 写法正确 | 保留,这一步原文是对的 |
| NumPy 上界 | numpy==1.26.4,因 np.float_ 在 NumPy 2.0 移除 | 约束正确 | 保留 numpy<2 约束 |
| OpenCV 冲突 | opencv-python-headless==4.11.0.86 声明依赖 NumPy 2 | 与 numpy<2 冲突,原文自己也承认 | 改为不锁版本,让 pip 选兼容 wheel |
| 系统包删除 | sudo rm -rf 系统 site-packages 下 numpy 目录 | 不可回滚,通配符可能误删相邻包 | 先 cp -a 备份,再用 pip –force-reinstall –no-deps |
| TBE 依赖 | 用 sudo pip install –target 装到系统 site-packages | 思路正确:TBE 不读 Conda 环境 | 保留,但建议改用容器隔离 |
SYS_SP=$(/usr/bin/python3 -c "import site; print(site.getsitepackages()[0])")
sudo cp -a "$SYS_SP/numpy" "$SYS_SP/numpy.bak.$(date +%Y%m%d)" 2>/dev/null || true
sudo pip install --target="$SYS_SP" --upgrade scipy decorator psutil synr absl-py tornado
sudo pip install --target="$SYS_SP" --no-deps --force-reinstall "numpy==1.26.4"
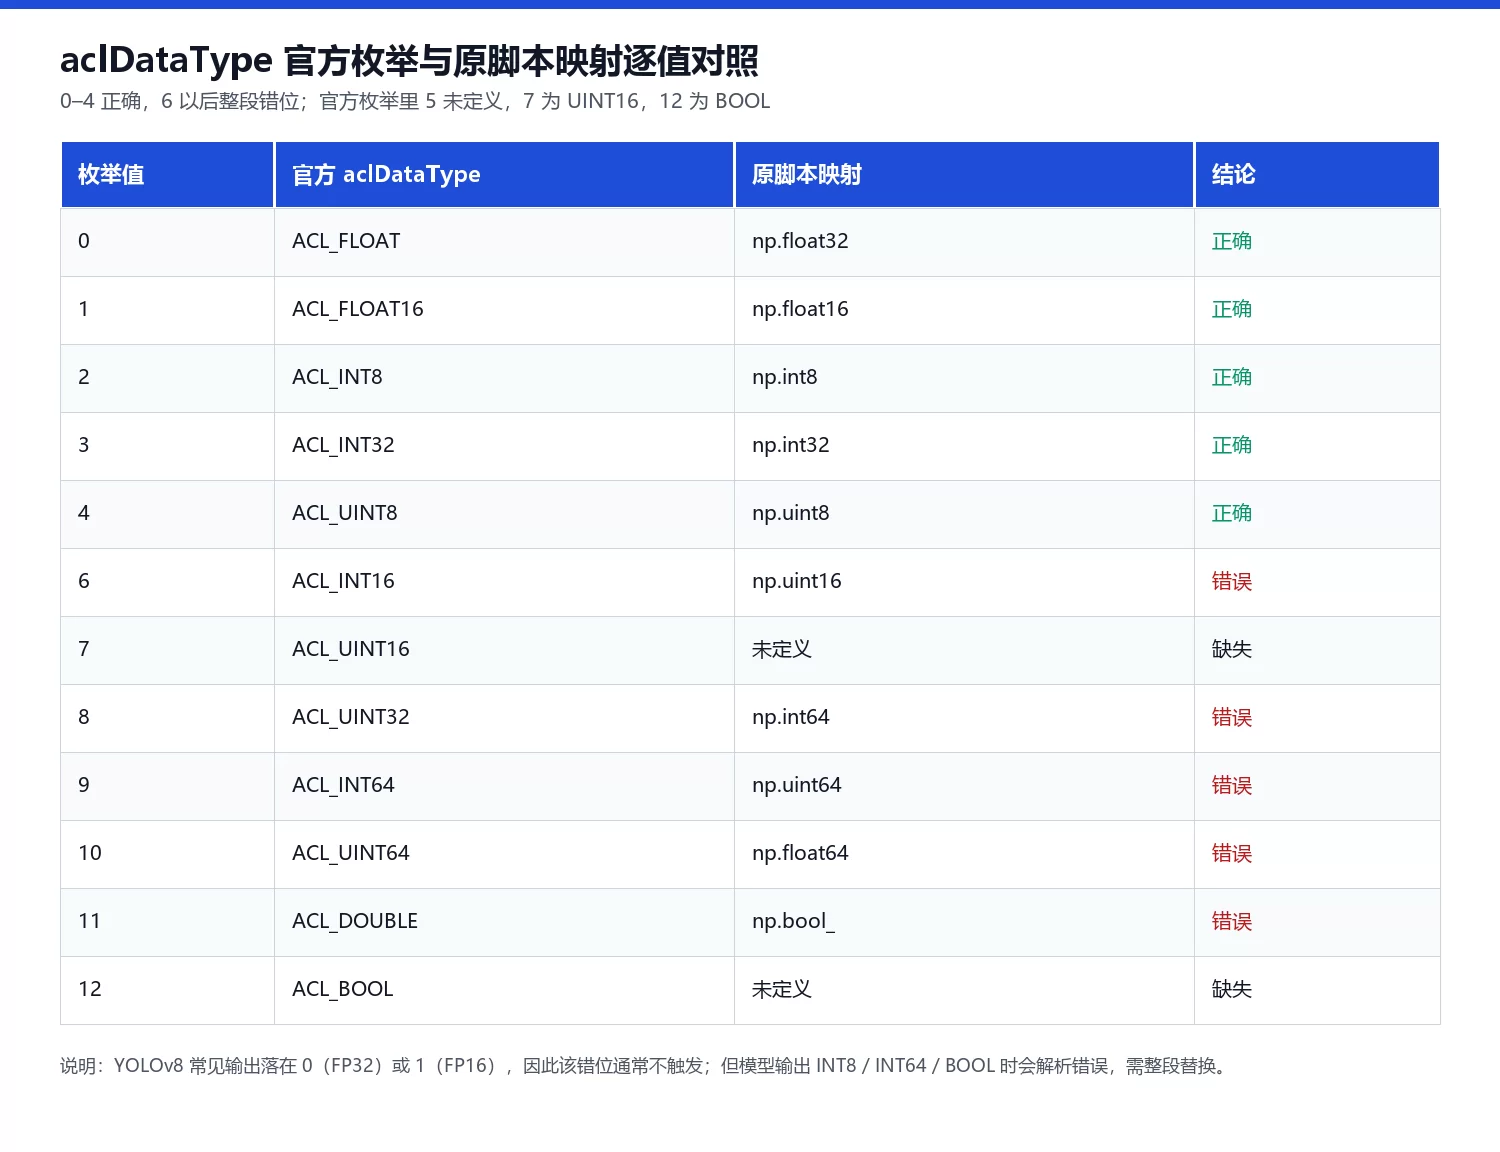
/usr/bin/python3 -c "import numpy,scipy,decorator,psutil,synr,absl,tornado; print('TBE deps ok', numpy.__version__, hasattr(numpy,'float_'))" 原推理脚本里 ACL_DTYPE 把 aclDataType 的整数值映射成 NumPy 类型,用于把设备侧拷回的字节流还原成数组。这张表整段与官方枚举错位,虽然 YOLOv8 常见输出落在 0(FP32)或 1(FP16)不会触发,但一旦模型输出 INT8 / INT64 / BOOL 等类型,解析结果就会完全错误。
| 枚举值 | 官方 aclDataType | 原脚本映射 | 是否正确 |
|---|---|---|---|
| 0 | ACL_FLOAT | np.float32 | 正确 |
| 1 | ACL_FLOAT16 | np.float16 | 正确 |
| 2 | ACL_INT8 | np.int8 | 正确 |
| 3 | ACL_INT32 | np.int32 | 正确 |
| 4 | ACL_UINT8 | np.uint8 | 正确 |
| 6 | ACL_INT16 | np.uint16 | 错误 |
| 7 | ACL_UINT16 | 未定义 | 缺失 |
| 8 | ACL_UINT32 | np.int64 | 错误 |
| 9 | ACL_INT64 | np.uint64 | 错误 |
| 10 | ACL_UINT64 | np.float64 | 错误 |
| 11 | ACL_DOUBLE | np.bool_ | 错误 |
| 12 | ACL_BOOL | 未定义 | 缺失 |
ACL_DTYPE = {
    0: np.float32,   1: np.float16,  2: np.int8,     3: np.int32,
    4: np.uint8,     6: np.int16,    7: np.uint16,   8: np.uint32,
    9: np.int64,    10: np.uint64,  11: np.float64, 12: np.bool_,
}
ACL_DTYPE_NAME = {
    0: "FP32", 1: "FP16", 2: "INT8", 3: "INT32", 4: "UINT8",
    6: "INT16", 7: "UINT16", 8: "UINT32", 9: "INT64",
    10: "UINT64", 11: "DOUBLE", 12: "BOOL",
}infer() 用 np.frombuffer(host.raw, dtype=dt) 把设备侧输出字节还原成数组,元素个数等于「输出字节数 ÷ dtype.itemsize」。原脚本 postprocess 却写死 if p.size != 84*8400 就抛异常,并直接 reshape(84, 8400)。当 OM 输出 dtype 是 FP16 时,同一段字节解析出的元素数会翻倍,判断必然误报;换了类别数或输入分辨率的模型同样会失效。
# 初始化时已取到 self.out_dims[i],例如 (1, 84, 8400)
out_shape = model.out_dims[0]
pred = outputs[0].reshape(out_shape)          # 不再按元素总数猜
p = pred.reshape(pred.shape[1], -1)           # (84, 8400)
nbox, ncls = 4, p.shape[0] - 4                # 84 = 4 框坐标 + 80 类
assert ncls > 0, "输出通道数异常,检查导出时是否内置了 NMS" 同样建议核对的一点:原文 postprocess 注释写「导出图里已含 sigmoid,无需再激活」,这对 Ultralytics 不带 NMS 的 ONNX 导出成立;但若改用带内置 NMS 的导出路径,输出布局会变成 (N,6) 或 (1,N,6),整段后处理都要重写。判据是导出参数 nms 与 ONNX 自检打印的输出 shape,而不是模型文件名。
| 写法 | 常见误传 | 官方 / 实际结论 |
|---|---|---|
| size = acl.mdl.get_input_size_by_index(desc, i) | 有人写成 size, ret = … | 返回 int 字节数,直接当整数用 |
| dtype = acl.mdl.get_input_data_type(desc, i) | 有人写成 dtype, ret = … | 返回 int 枚举值,直接当整数用 |
| dims, ret = acl.mdl.get_input_dims(desc, i) | 有人把 dims 当字典直接下标 | 返回二元组,dims 是含 dims 键的字典,原脚本处理正确 |
| ptr, ret = acl.rt.malloc(size, policy) | 有人把 ptr 当 ret 判断 | 返回二元组,原脚本处理正确 |
| model_id, ret = acl.mdl.load_from_file(path) | 有人漏掉 ret | 返回二元组,原脚本处理正确 |
| dataset 与设备内存只建一次、循环复用 | 有人每帧 malloc/free | 原脚本做法正确,能省掉每帧申请开销 |
| ACL_MEMCPY_HOST_TO_DEVICE=1 / DEVICE_TO_HOST=2 | 有人写成 0 / 1 | 官方枚举为 0 H2H、1 H2D、2 D2H、3 D2D,原脚本正确 |
| ACL_MEM_MALLOC_HUGE_FIRST=0 | 有人写成 2 | 0 为 HUGE_FIRST,2 为 NORMAL_ONLY,原脚本正确 |
| letterbox 后按 (x – dw)/r 回映射原图 | 有人只除以 r 不减 pad | 原脚本先减 pad 再除比例,并做 clip,逻辑正确 |
# 主机端
cd ~/yolov8_demo
mkdir -p results data/images
tar czf yolov8_demo.tar.gz model/yolov8n_bs1.om data results

BOARD_IP=192.168.1.100        # 换成实际板端 IP
scp yolov8_demo.tar.gz HwHiAiUser@$BOARD_IP:~/

# 板端(用 ssh 远程执行,避免交互式粘贴)
ssh HwHiAiUser@$BOARD_IP 'mkdir -p ~/yolov8_demo && tar xzf ~/yolov8_demo.tar.gz -C ~/yolov8_demo'ssh HwHiAiUser@$BOARD_IP
cd ~/yolov8_demo
source /usr/local/Ascend/ascend-toolkit/set_env.sh
python3 -c "import acl; print('pyACL ok')"
# 生成 COCO 80 类标签文件,原指南缺这一步,标签会退化成数字
python3 -c "from ultralytics import YOLO; n=YOLO('yolov8n.pt').names; open('data/coco_names.txt','w',encoding='utf-8').write(chr(10).join(n[i] for i in range(len(n))))"
python3 ./infer_om.py
--model ./model/yolov8n_bs1.om
--image ./data/images/bus.jpg
--out ./results/om_result.jpgsource /usr/local/Ascend/ascend-toolkit/set_env.sh
atc --model=model/yolov8n.onnx
--framework=5
--output=model/yolov8n_bs1
--input_format=NCHW
--input_shape="images:1,3,640,640"
--soc_version=Ascend310B1
--precision_mode=force_fp16
--log=info
# --soc_version 需与 npu-smi info 确认的芯片档位一致,
# 并安装对应的 Ascend-cann-kernels 包| 类别 | 关键词 |
|---|---|
| 代码核查 | YOLOv8 部署踩坑、昇腾 310B 代码核查、P01–P20、照抄失败、依赖冲突、路径错误、CANN 版本冲突 |
| pyACL | aclDataType、ACL_DTYPE、ACL_DTYPE_NAME、get_input_size_by_index、get_input_data_type、get_input_dims、acl.rt.malloc、acl.mdl.load_from_file、返回 int、返回二元组 |
| 官方枚举 | ACL_FLOAT、ACL_FLOAT16、ACL_INT8、ACL_INT32、ACL_UINT8、ACL_INT16、ACL_UINT16、ACL_UINT32、ACL_INT64、ACL_UINT64、ACL_DOUBLE、ACL_BOOL |
| 环境 | nano Ctrl+A、Ctrl+K、sudo tee、Miniconda 26.9.3、清华镜像、requirements.txt、numpy<2、np.float_、TBE、系统 Python、site-packages |
| 转换与推理 | ATC、–framework=5、–input_shape、–soc_version、–precision_mode=force_fp16、–log=info、Ascend-cann-kernels、postprocess、reshape、84×8400、NMS、letterbox |
| 工程 | HwHiAiUser、scp、tar、coco_names.txt、纯推理耗时、端到端 FPS、验收记录、爱派派智能 |
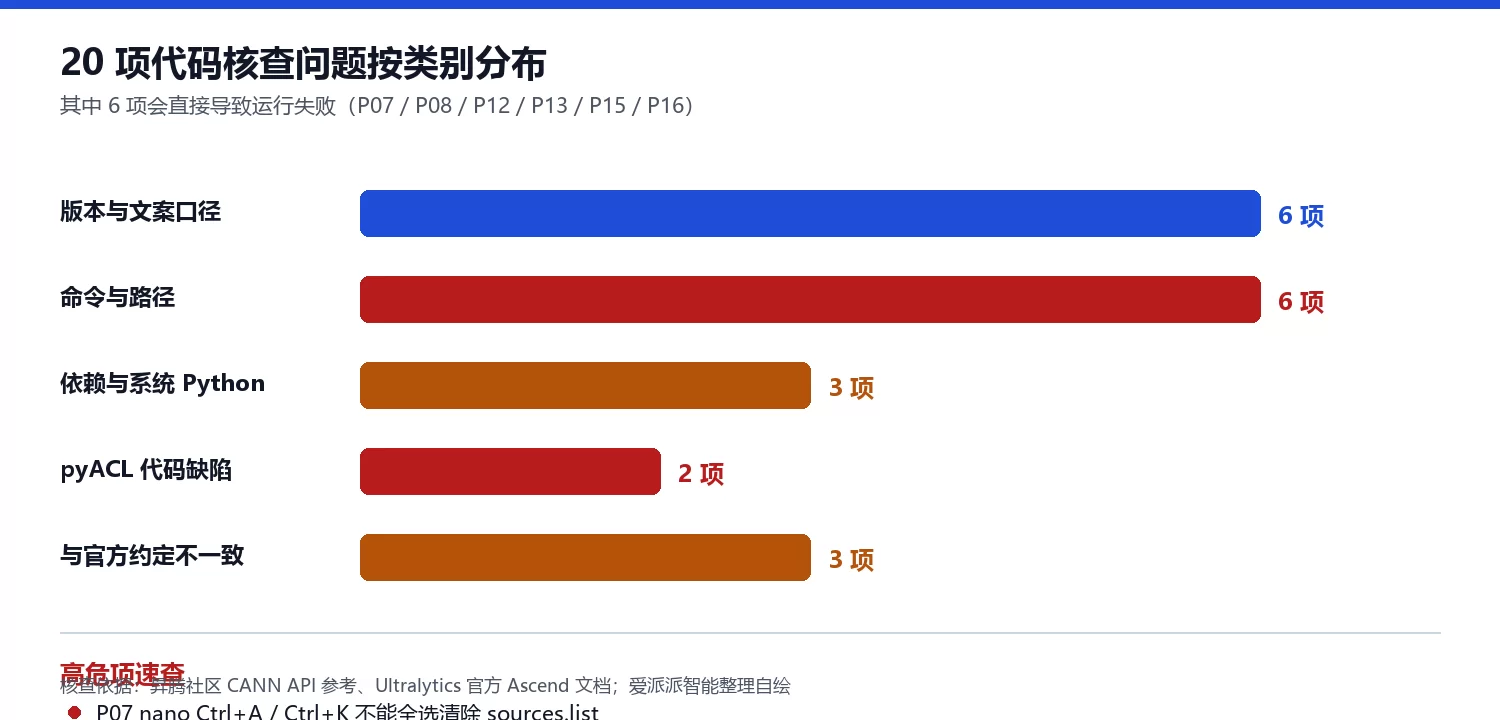
A:20 项里真正会导致运行失败的是 P12 图片路径错、P13 打包不存在目录、P15 数据类型枚举映射错位、P16 后处理硬编码元素数、P07 nano 换源按键错误、P08 安装包文件名可能失效;P01 到 P06 属于版本与文案口径问题,不会立刻报错但会误导复现;P09 到 P11 属于依赖与操作风险;P17 到 P20 属于与官方约定不一致或说明缺失。
A:不要。昇腾社区 CANN API 参考明确 Python 函数签名为 size = acl.mdl.get_input_size_by_index(model_desc, index),返回值是 int(字节数)。get_input_data_type 同样返回 int。真正返回 (value, ret) 二元组的是 acl.mdl.get_input_dims、acl.rt.malloc、acl.mdl.load_from_file 与 acl.mdl.add_dataset_buffer,原脚本对这四处都已正确解包。网上一些示例把 size 也写成 buf, ret = …,属于误传,不要照抄。
A:-1 为 ACL_DT_UNDEFINED;0 FLOAT;1 FLOAT16;2 INT8;3 INT32;4 UINT8;6 INT16;7 UINT16;8 UINT32;9 INT64;10 UINT64;11 DOUBLE;12 BOOL。注意 5 未定义、6 是 INT16 而不是 UINT16、8 是 UINT32 而不是 INT64。原脚本把 6 写成 uint16、8 写成 int64、9 写成 uint64、10 写成 float64、11 写成 bool,并漏掉 7 与 12,需要整段替换。
A:因为 infer() 是按模型输出字节数除以 dtype.itemsize 还原数组的。若 OM 输出 dtype 为 FP16,同一段字节会解析出两倍元素数,原脚本的 if p.size != 84*8400 判断就会误报「输出元素数异常」。正确做法是从 acl.mdl.get_output_dims 拿到真实 shape 再 reshape,并检查通道维是否为 4+类别数,而不是把元素总数写死。
A:建议显式加上。Ultralytics 官方 Ascend 集成文档写明:AI Core 的卷积只接受 DT_FLOAT16 与 DT_INT8 张量,FP32 离线模型无法在硬件上执行,官方导出使用 –precision_mode=force_fp16。原指南 ATC 命令未指定精度模式,示例输出却显示输入与输出 dtype 都是 FP32,两者至少有一处需要按实际 CANN 版本核实。建议显式指定,并以模型描述实测 dtype 为准。
A:在 nano 中 Ctrl+A 是把光标移到行首,Ctrl+K 是剪切当前行;全选需要 Alt+A 或用 Ctrl+^ 进入选择模式后移动光标。原文「Ctrl+A 全选所有内容,再 Ctrl+K 清除所有源」实际只会逐行删,容易把 sources.list 弄成残缺内容。改用 sudo tee 一次性覆盖最稳妥。
A:该目录属于系统 Python,可能被其它系统工具依赖;通配符误匹配还会删掉相邻包。原指南为避免 NumPy 2 被依赖解析顶回而直接删目录,虽能生效但不可回滚。建议先备份目录,再用 pip 的 –force-reinstall –no-deps 精确重装 numpy==1.26.4,或在容器 / 虚拟环境里完成 ATC 转换以隔离系统 Python。
A:不能。清单解决的是「照抄即可跑通」层面的问题,涉及 SoC 档位、CANN 版本组合、算子支持与性能数字的部分都标注为需实测。尤其是 Ascend310B1 / Ascend310B4 的档位映射,公开资料存在相反说法,必须以板端 npu-smi info 与一次真实 ATC 编译通过为准。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
说明:内容由第三方部署指南整理,并按华为昇腾社区、Ultralytics 与 NVIDIA 官方公开资料复核,已去除原厂品牌、二维码与联系方式,配图为自绘;爱派派智能未宣称代理或授权关系,不含报价,不替代原厂官方文档与目标板实测。