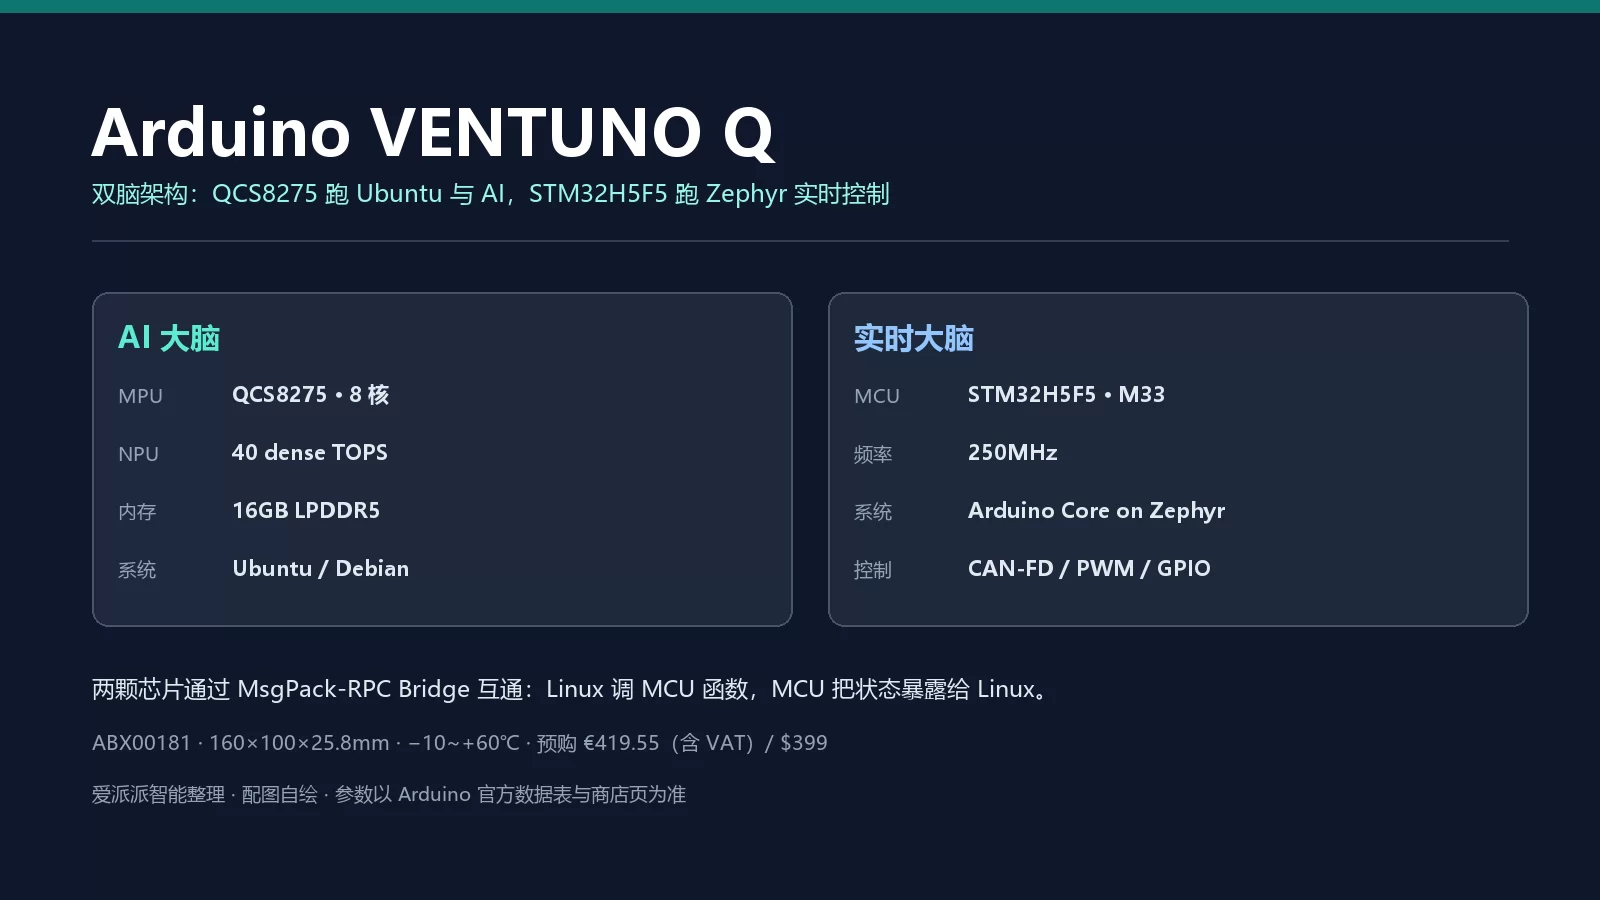
Arduino VENTUNO Q:一颗 QCS8275 跑 Ubuntu 与 40 dense TOPS AI,一颗 STM32H5F5 跑 Zephyr 实时控制,中间用 RPC Bridge 打通。
这块板值得看的不是「40 TOPS」一个数字,而是双脑架构、App Lab 工具链、官方模型库与 ROS 2 桥接能不能把「感知—决策—执行」放进同一台设备。
VENTUNO Q 不是「更快的 UNO」。它把一颗跑 Ubuntu 的 Qualcomm Dragonwing IQ8(QCS8275)和一颗跑 Arduino Core on Zephyr 的 STM32H5F5 放在同一块板上,中间用 MsgPack-RPC Bridge 连接。AI 推理、视觉、本地大模型交给 MPU;电机、CAN-FD、PWM、GPIO 的确定性控制交给 MCU。
| 角色 | 芯片 | 负责什么 | 对开发的意义 |
|---|---|---|---|
| AI 大脑 | Qualcomm Dragonwing IQ8(QCS8275) | Ubuntu、Python/C++ 应用、视觉、LLM/VLM、NPU 推理 | 可以用 apt、Docker、VS Code、ROS 2,不被 Arduino 工具链限制 |
| 实时大脑 | STM32H5F5,Cortex-M33 250MHz | Arduino Core on Zephyr、电机、CAN-FD、PWM、GPIO、ADC/DAC | Sketch 里做微秒级控制,不被 Linux 调度抖动影响 |
| 芯片间通信 | RPC Bridge(MsgPack-RPC) | Bridge.call() / Bridge.provide(),双向函数调用 | 不用自己写串口协议,MCU 函数可被 Linux 直接调用 |
| 共享数据 | OSPI Flash | MCU 启动与共享数据 | 减少额外连线与启动介质 |
这套结构对标的是「Jetson Orin Nano + 一块 STM32 板 + 自研通信协议」的组合。区别在于 VENTUNO Q 把三部分做进了一块板,并把 App Lab、Bridge、ROS 2 桥接与模型库一起交付。
下表按官方数据表 ABX00181 与商店规格页逐项整理,每一行写完整取值。官方资料内部不一致的地方直接并列,不做合并。
| 项目 | 规格 |
|---|---|
| 产品型号 / SKU | Arduino VENTUNO Q / ABX00181 |
| MPU | Qualcomm Dragonwing IQ8(QCS8275),8 核 Arm Cortex(商店页写 Kryo Gen 6) |
| MPU 最高频率 | 公开资料约 2.35–2.36GHz;官方数据表未列具体频率 |
| GPU | Adreno 623,支持 3D 图形与 OpenCL |
| VPU | Adreno VPU 623 |
| NPU | Hexagon Tensor AI Processor,40 dense TOPS |
| ISP | Qualcomm Spectra 692(官方商店页同时出现 690/692 两种写法) |
| MCU | STM32H5F5,Arm Cortex-M33,最高 250MHz |
| MCU 存储 | 4MB Flash / 1.5MB RAM |
| MCU 系统 | Arduino Core on Zephyr OS |
| 内存 | 2×8GB LPDDR5,共 16GB,CPU/GPU/NPU 共享 |
| 系统存储 | 64GB eMMC |
| 扩展存储 | M.2 M-Key 2230,PCIe Gen4 ×4,NVMe,不可启动 |
| 有线网络 | 1× RJ45 2.5GbE,QCA8081 PHY |
| 无线 | Wi-Fi 6 三频 2.4/5/6GHz(NFA725B),Bluetooth 5.3 |
| 视频输出 | 1× HDMI(ADV7535 DSI-to-HDMI)、USB-C DP Alt Mode、MIPI DSI |
| 摄像头 | 3× 板载 MIPI CSI;JMEDIA 另 2× MIPI CSI(与板载复用) |
| USB | 1× USB-C(host/device、PD、DP Alt)、2× USB-A 3.0、JOMEGA 2× USB 3.0 |
| CAN | 1× CAN-FD 带 PHY(ATA6563,螺钉端子);JOMEGA 3× 无 PHY;UNO 排针 1× 无 PHY |
| 扩展 | 40-pin RPi HAT、UNO Shield 排针、Qwiic 3V3 I2C、JCTL、JOMEGA JTAG |
| 人机 | 8×13 蓝色 LED 点阵、4× RGB LED、用户键、复位键 |
| 供电 | USB-C 5V/3A;DC 圆口 12–24V;螺钉端子 7–24V;JOMEGA 7–24V |
| 尺寸 / 重量 | 160×100×25.8mm / 约 0.49kg |
| 工作温度 | −10℃ 至 +60℃(商用温区) |
QCS8275 是 Dragonwing IQ8 系列的 MPU,官方定位是「跑完整 Ubuntu 的边缘 AI 处理器」。它的 AI 算力来自 Hexagon Tensor NPU,图形与视频分别由 Adreno 623 GPU 和 VPU 623 承担,ISP 负责摄像头输入,CPU 负责应用与调度。
| 子系统 | 规格 | 对实际项目的作用 |
|---|---|---|
| CPU | 8 核 Arm Cortex,商店页写 Kryo Gen 6,公开资料最高约 2.35–2.36GHz | 跑 Ubuntu、Python、Docker、ROS 2 与业务进程 |
| GPU | Adreno 623,3D + OpenCL | 图形界面、OpenCL 加速、llama.cpp 的 GPU 路径 |
| VPU | Adreno VPU 623 | 视频编解码与摄像头流水线 |
| NPU | Hexagon Tensor,40 dense TOPS | 视觉模型、LLM/VLM、分割、姿态、人脸 |
| ISP | Spectra 692(部分页面写 690) | 3 路 CSI 摄像头输入、HDR 与低光处理 |
| 内存 | 16GB LPDDR5 共享 | 模型、KV Cache、系统与业务共用 |
| OS | Ubuntu(Debian 后续支持) | 标准 Linux 工具链,apt/Docker 可用 |
| AI 工具链 | Qualcomm AI Hub、GenieX、QNN/QAIRT、ONNX Runtime QNN EP | 模型从云端到板端的转换与部署 |
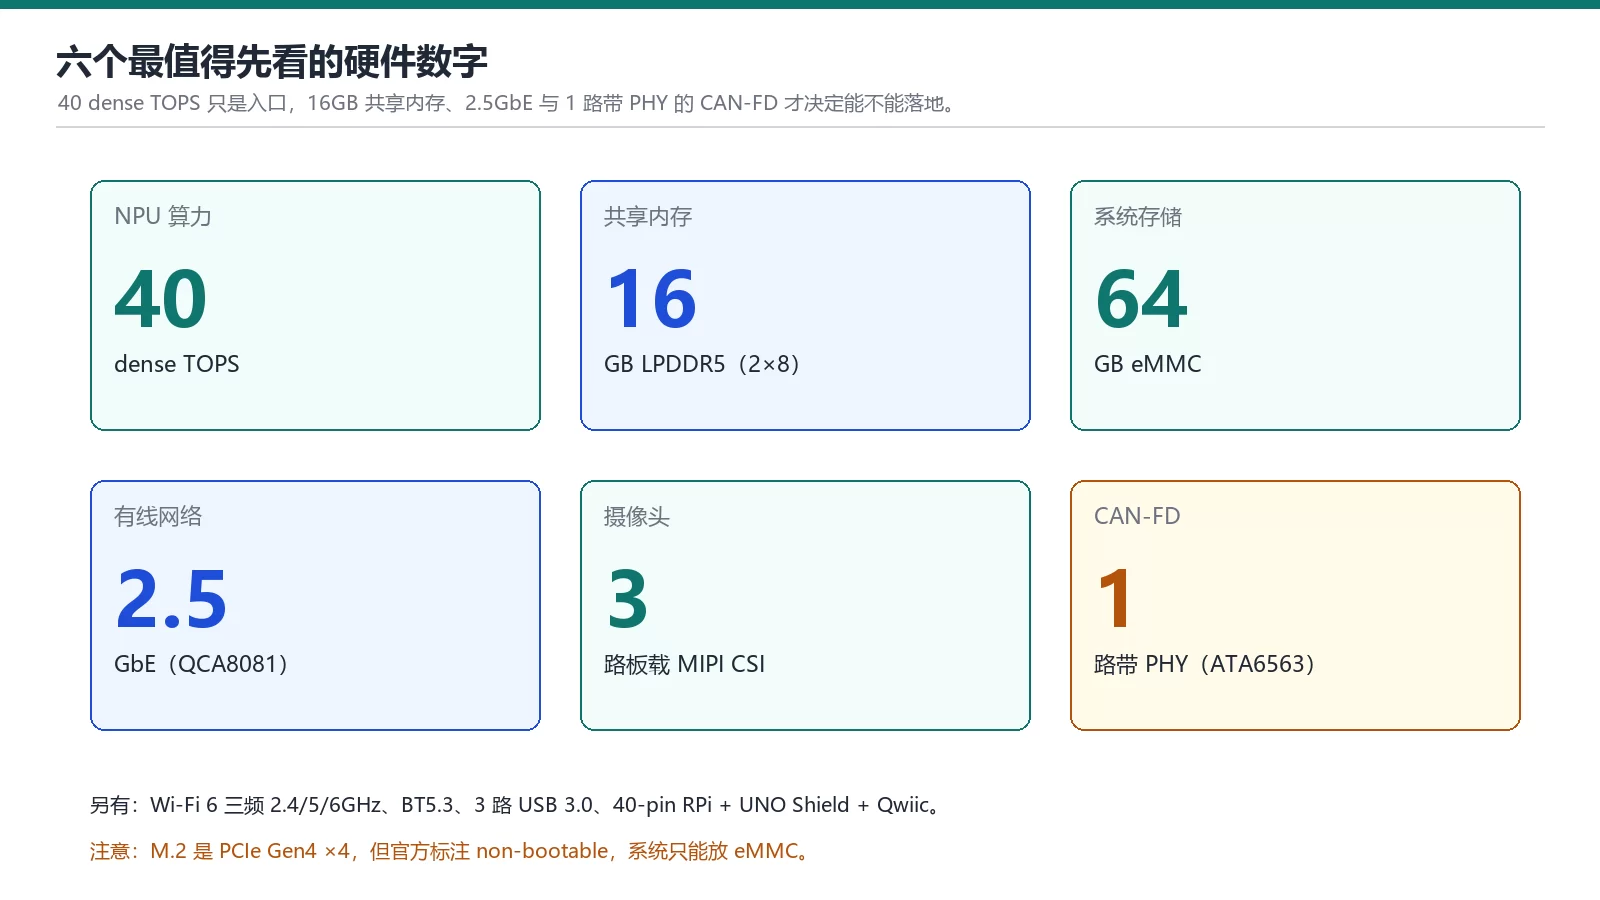
40 dense TOPS 是 NPU 峰值,不等同于实际帧率。同一个 YOLO 模型,量化方式、输入分辨率、前后处理放在 CPU 还是 GPU,都会改变结果。官方教程里的 Face Detection、Face Mesh、Eye Gaze、SegFormer 是可以直接复现的基准,先用它们验证工具链,再换自己的模型。
实时侧是一颗 STM32H5F5,Cortex-M33 最高 250MHz,4MB Flash、1.5MB RAM,跑 Arduino Core on Zephyr。它不负责 AI,负责的是 Linux 不容易做好的部分:固定周期的电机环、CAN-FD 收发、PWM、编码器、ADC/DAC 与急停逻辑。
| 项目 | 规格 / 能力 |
|---|---|
| MCU 型号 | STM32H5F5,Arm Cortex-M33 |
| 最高频率 | 250MHz |
| Flash / RAM | 4MB / 1.5MB |
| 实时系统 | Arduino Core on Zephyr |
| 开发方式 | Arduino IDE 2.x + Arduino Q Board Core;也可通过 App Lab 的 Sketch 部分开发 |
| 数字 / 模拟 | GPIO、ADC、DAC、PWM |
| 总线 | UART、I2C、SPI、CAN-FD |
| 与 Linux 通信 | Bridge RPC(MsgPack-RPC) |
Zephyr 带来的好处是确定性:中断响应与任务调度不经过 Linux 内核,不会因为 Ubuntu 在跑模型或写日志而抖动。代价是 MCU 侧的资源有限,复杂业务仍然要放到 Linux 侧。
| 项目 | 规格 | 说明 |
|---|---|---|
| 内存容量 | 2×8GB LPDDR5,共 16GB | CPU、GPU、NPU、视频链路共享 |
| 内存带宽 | 官方数据表未给具体 GB/s | 大模型 decode 受带宽影响,按实测为准 |
| 系统盘 | 64GB eMMC | Ubuntu 与系统文件必须留在这里 |
| M.2 扩展 | M.2 M-Key 2230,PCIe Gen4 ×4 | 可装 NVMe,官方标注 non-bootable |
| MCU 启动 | OSPI Flash(MX25UW25345GXDI00-TR) | MCU 启动与共享数据 |
| SD 卡 | 无 | 扩展存储走 M.2 或 USB |
| 扩展排针 | 40-pin RPi HAT、UNO Shield、Qwiic | 兼容两套生态 |
| 调试 | JCTL(MPU 远程调试)、JOMEGA JTAG | 板级调试与生产测试 |
16GB 对 4B–7B 模型是够用的:7B 4bit 权重大约 4GB,加上 KV Cache、视觉编码器与 Ubuntu 自身占用,仍有空间。但要把 27B 级模型放进 16GB 并不现实,这类需求应该看 RK3588 + RK1828 或更高内存的平台。
| 接口 | 规格 | 工程含义 |
|---|---|---|
| 有线 | 1× RJ45 2.5GbE,QCA8081 PHY | 比千兆更适合多路相机与高码流 |
| Wi-Fi | Wi-Fi 6,2.4/5/6GHz 三频,NFA725B 模组,2 根板载天线 | 6GHz 有地区合规要求 |
| 蓝牙 | Bluetooth 5.3,板载天线 | 可接传感器、手柄与配网 |
| 天线 | 2× 板载天线 | 金属外壳内需要重新评估射频 |
| 蜂窝 | 无集成 modem | 远程部署需外挂 4G/5G 模组 |
| 定位 | 无集成 GNSS | 需要定位时外接模块 |
| 时间同步 | 依赖 Linux 与网络 | 工业同步场景要另做 PTP/GPTP 评估 |
2.5GbE 是这块板比较实用的配置:三路 CSI 同时采集时,千兆口很容易成为瓶颈。如果项目要接多台相机或做本地视频汇聚,先确认交换机与线材能不能跑满 2.5G。
| 接口 | 规格 | 限制 |
|---|---|---|
| HDMI | 1× HDMI,经 ADV7535 从 DSI 转换 | 与 JMEDIA 的 MIPI DSI 共用 DSI 线,不能同时任意使用 |
| MIPI DSI | JMEDIA 排针引出 | HDMI 启用时被复用出去 |
| USB-C 视频 | DP Alt Mode | 与 USB-C 数据/供电共用接口 |
| 板载 CSI | 3× MIPI CSI(J3_1/J3_2/J3_3) | 每路 4-lane,具体 lane 分配见 Pinout |
| JMEDIA CSI | 2× MIPI CSI | 与板载 CSI 复用,不是 5 路独立 |
| 摄像头供电 | 板载 CSI 连接器供电 | 长线或大功率模组需评估 |
| ISP | Spectra 692 | 多摄并发受 ISP 与内存带宽限制 |
| 音频 | 2× MIC IN、耳机、Ear OUT、Line OUT(JMISC) | 音频走 JMISC 排针 |
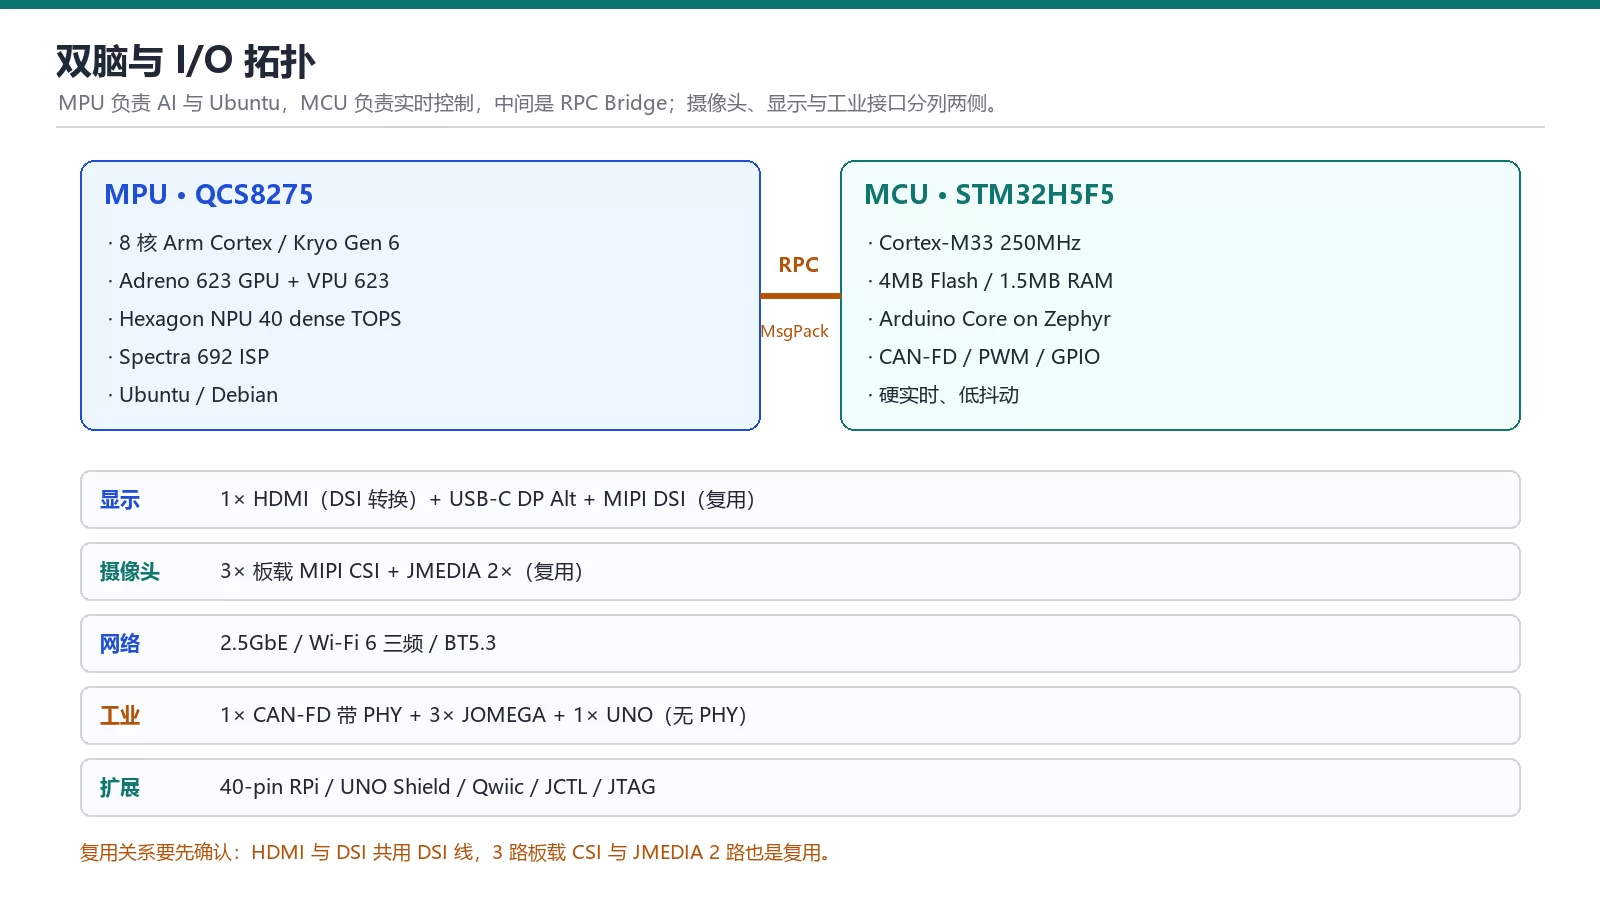
双屏方案要先定:HDMI 与 DSI 是复用关系,不能把「一个 HDMI + 一个 DSI」当成默认能力。三路 CSI 与 JMEDIA 的两路也是复用,需要 5 路相机时得外挂 CSI 聚合器或换平台。
| 接口 | 数量 / 规格 | 是否可直接用 |
|---|---|---|
| CAN-FD(带 PHY) | 1 路,ATA6563,螺钉端子 | 可以直接接 CAN 设备 |
| CAN-FD(无 PHY) | JOMEGA 3 路 | 需要外加收发器 |
| CAN-FD(无 PHY) | UNO 排针 1 路 | 需要外加收发器 |
| USB-C | 1 路,host/device 切换、PD、DP Alt | 可直接用 |
| USB-A 3.0 | 2 路 | 可直接用 |
| JOMEGA USB 3.0 | 2 路 | 需转接 |
| UNO Shield | 标准 UNO 排针 | 兼容 UNO 扩展板 |
| Raspberry Pi HAT | 40-pin | 兼容 RPi HAT |
| Qwiic | 1 路,3V3 I2C | 接 Qwiic 传感器 |
| 调试 | JCTL、JOMEGA JTAG | 开发与生产测试 |
CAN-FD 的配置是这块板区别于普通 SBC 的地方:1 路带收发器可以直接接电机驱动器或 PLC,另外几路裸信号留给底板设计。多轴项目要先把 PHY、终端电阻与隔离算进去,不能只看「有 5 路 CAN」。
| 项目 | 规格 | 备注 |
|---|---|---|
| USB-C 供电 | 5V/3A | 适合桌面调试,不适合满载 |
| DC 圆口 | 12–24V | 5.5×2.1mm |
| 螺钉端子 | 7–24V | 工业现场接线 |
| JOMEGA 供电 | 7–24V | 扩展板供电 |
| 公开评测功耗 | 空闲约 10–11W,AI 峰值约 28.8W | 非官方数据表字段,按公开评测口径列出 |
| 尺寸 | 160×100×25.8mm | 含接口与散热空间 |
| 重量 | 约 0.49kg | 官方商店参数 |
| 工作温度 | −10℃ 至 +60℃ | 商用温区,不是工业宽温 |
| 认证 | CE、UKCA、FCC、IC、RCM、MIC、NCC、SRRC、WPC、RoHS、REACH、WEEE、Bluetooth | 整机认证需按最终外壳与天线复核 |
散热是这块板容易被低估的部分。官方标配主动散热,AI 峰值接近 29W,如果要做无风扇密闭机箱,需要重新做热仿真与降频策略,不能把开发板的散热条件直接搬进产品。
| 项目 | 当前信息 | 说明 |
|---|---|---|
| SKU | ABX00181 | 只有一个版本 |
| 内存 / 存储 | 16GB LPDDR5 / 64GB eMMC | 没有 8GB 或 32GB 版本 |
| 官方商店价格 | €419.55(含 VAT) | 美元口径 $399(资料整理时点) |
| 销售状态 | Pre-order 预购 | 限购 2 台 |
| 交期 | 约 3–4 周 | 以商店页面为准 |
| 量产路径 | Dragonwing IQ8 认证伙伴的生产级 SoM | 软件栈、模型与应用可平移 |
价格在不同区域会因币种、税费与运费不同而变化。美元 $399 与欧元 €419.55 不是同一计价口径,对外报价时应写清币种与是否含税。
| 事项 | 影响 | 建议 |
|---|---|---|
| M.2 不能启动 | 系统只能放 eMMC | 把 eMMC 容量与寿命纳入评估,NVMe 只做数据盘 |
| CAN-FD 只有 1 路带 PHY | 多轴控制需要外加收发器 | 底板预留 PHY、终端电阻与隔离 |
| CSI 复用 | 3 路板载 + 2 路 JMEDIA 不是 5 路独立 | 先定相机数量与 lane 分配 |
| HDMI/DSI 复用 | 不能默认双屏 | 结构设计前确定显示方案 |
| Wi-Fi 6E 的 6GHz | 有地区合规要求 | 整机认证时复核频段与功率 |
| 商用温区 −10~+60℃ | 不是工业宽温 | 宽温项目要重新选型或做热设计 |
| AI 峰值约 28.8W | 无风扇设计压力大 | 按最坏工况做热仿真 |
| ISP 690/692 写法不一致 | 对外文档容易写错 | 统一按数据表 Spectra 692 表述,采购前核对版本 |
A:官方写的是 40 dense TOPS,即稠密口径。Jetson Orin Nano Super 的 67 TOPS 是 NVIDIA 的 AI 性能标称,两者测试条件、精度与是否含稀疏加速都不同,不能直接相除。实际帧率或 tokens/s 还受模型、量化、内存带宽与工具链影响,选型时应按自己的模型分别压测。
A:不是。Arduino 官方数据表、商店规格页与硬件页都写 QCS8275,属于 Dragonwing IQ8 系列。部分第三方资料写成 QCS8300,按官方型号 QCS8275 表述,采购与认证文件也应以 QCS8275 为准。
A:官方数据表的规格表写的是 Octa-core Arm Cortex,商店规格页写 Octa-core Kryo Gen 6,公开资料给出最高约 2.35–2.36 GHz 的频率。数据表没有逐项展开核心型号与频率,两种官方写法并列,频率按公开资料标注,最终以芯片数据手册为准。
A:是。板载 2×8GB LPDDR5,共 16GB,CPU、GPU、NPU 与视频链路共享这套内存。本地大模型、视觉流水线与 Ubuntu 桌面会同时占用这部分容量,跑 7B 模型时要把系统与 KV Cache 一起算进去。
A:不能。M.2 M-Key 2230 是 PCIe Gen4 ×4,直连 SoM,但官方明确标注 non-bootable,系统必须留在 64GB eMMC。M.2 适合加数据盘、模型盘或高速缓存,不能把 Ubuntu 装到 NVMe 上启动。
A:板上有 1 路带收发器(ATA6563)的 CAN-FD,走螺钉端子,可直接接线;JOMEGA 上另有 3 路、UNO 排针 1 路,都是裸逻辑信号,需要外加 CAN PHY。多轴控制要先把 PHY 与终端电阻算进底板设计。
A:不能简单相加。板载 3 路 CSI 与 JMEDIA 上的 2 路是复用关系,不是 5 路独立通道。需要多路相机时,先确定用哪几路、是否需要外挂 CSI 聚合器。
A:HDMI 通过 ADV7535 从 DSI 转换,HDMI 与 JMEDIA 上的 MIPI DSI 共用同一组 DSI 线,HDMI 启用时 DSI 会被复用出去。双屏方案需要在硬件设计阶段先定,不能当成两路独立显示。
A:官方商店当前是预购状态,页面显示 €419.55(含 VAT),资料整理时点的美元口径为 $399;限购 2 台,交期约 3–4 周。现阶段适合评估、打样与教学,量产要转向 Dragonwing IQ8 认证伙伴的生产级 SoM,软件栈可以平移。
A:不适合。VENTUNO Q 是单 HDMI + USB-C DP Alt,定位是 AI 与机器人,不是多屏媒体播放。8K 解码、多屏异显、SATA 多盘位这些需求仍然应该看 RK3588 路线。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
说明:参数来自 Arduino 官方数据表、商店页与文档,配图为自绘;价格、库存与交期以官方商店为准。