Arduino VENTUNO Q:一颗 QCS8275 跑 Ubuntu 与 40 dense TOPS AI,一颗 STM32H5F5 跑 Zephyr 实时控制,中间用 RPC Bridge 打通。
这块板值得看的不是「40 TOPS」一个数字,而是双脑架构、App Lab 工具链、官方模型库与 ROS 2 桥接能不能把「感知—决策—执行」放进同一台设备。
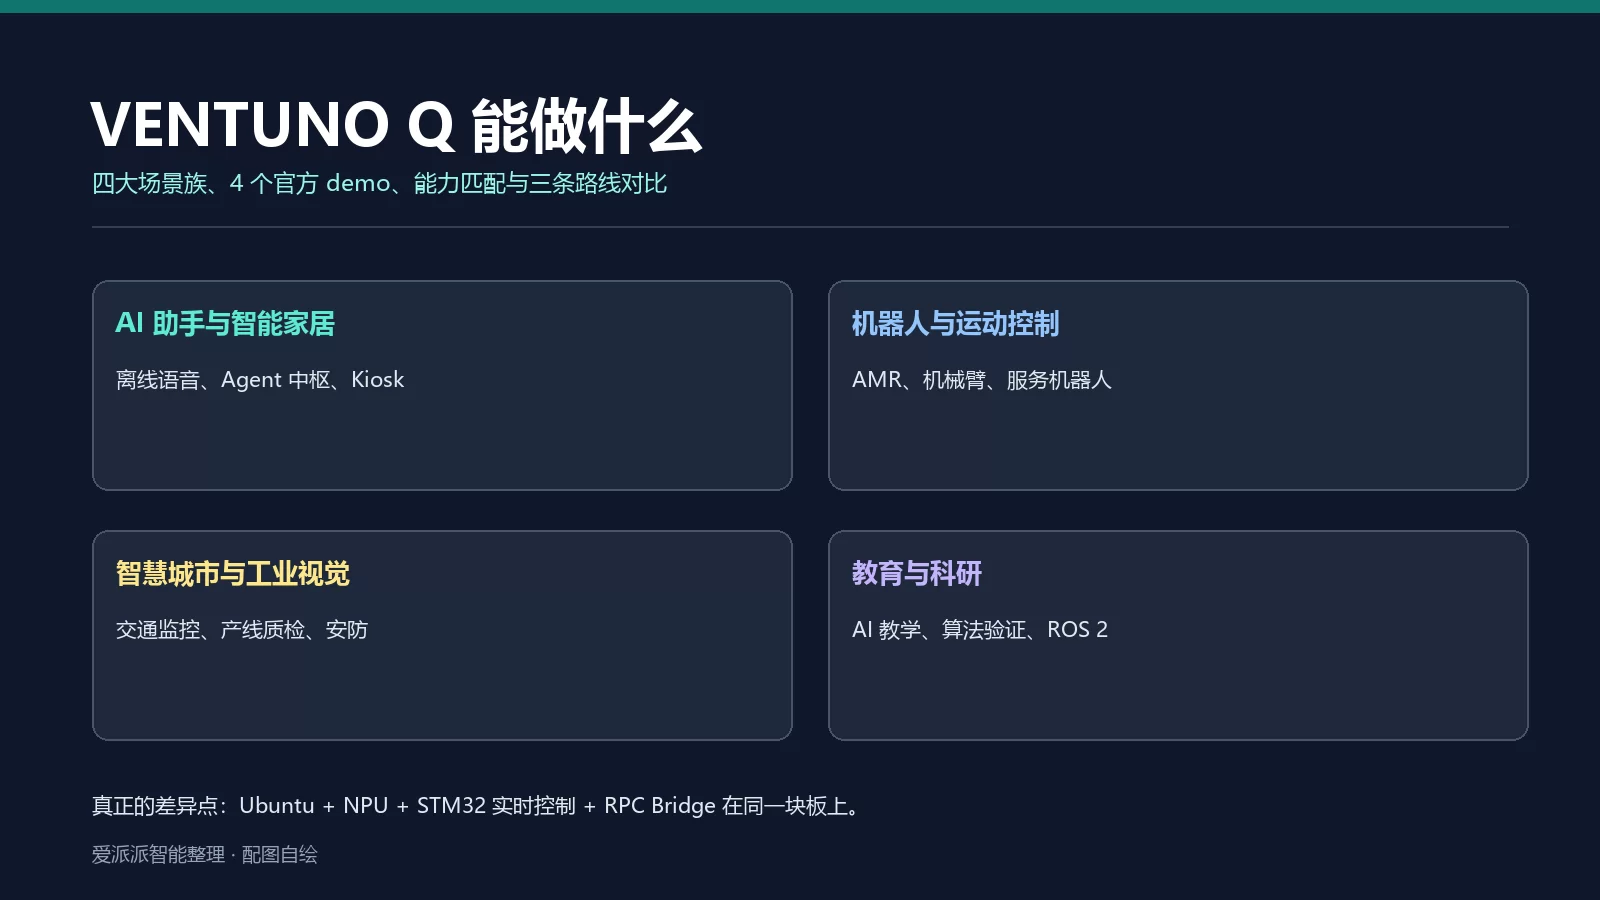
Arduino 数据表把 VENTUNO Q 的应用分成四类:AI 助手与智能家居、机器人与运动控制、智慧城市与工业视觉、教育与科研。这四类的共同点是都需要「感知—决策—执行」在本地闭环,而不是把数据传到云端再等结果。
| 场景族 | 官方列举 | 关键能力 |
|---|---|---|
| AI 助手与智能家居 | 离线语音助手、本地 Agent 中枢、无接触 Kiosk、实时语音翻译 | 本地 LLM、VLM、语音识别/合成、Wi-Fi |
| 机器人与运动控制 | Visual SLAM AMR、视觉引导机械臂、陪伴/服务机器人、无人机、pick-and-place | ROS 2、3 路 CSI、CAN-FD、STM32 实时控制 |
| 智慧城市与工业视觉 | 边缘交通监控、产线质检、现场安防、视觉盘点 | 多摄像头、NPU、2.5GbE、工业 I/O |
| 教育与科研 | AI 教学套件、算法快速验证、语音编程助手、移动操作研究平台 | App Lab、Python、ROS 2、开源文档 |
| Demo | 做什么 | 验证了哪些链路 |
|---|---|---|
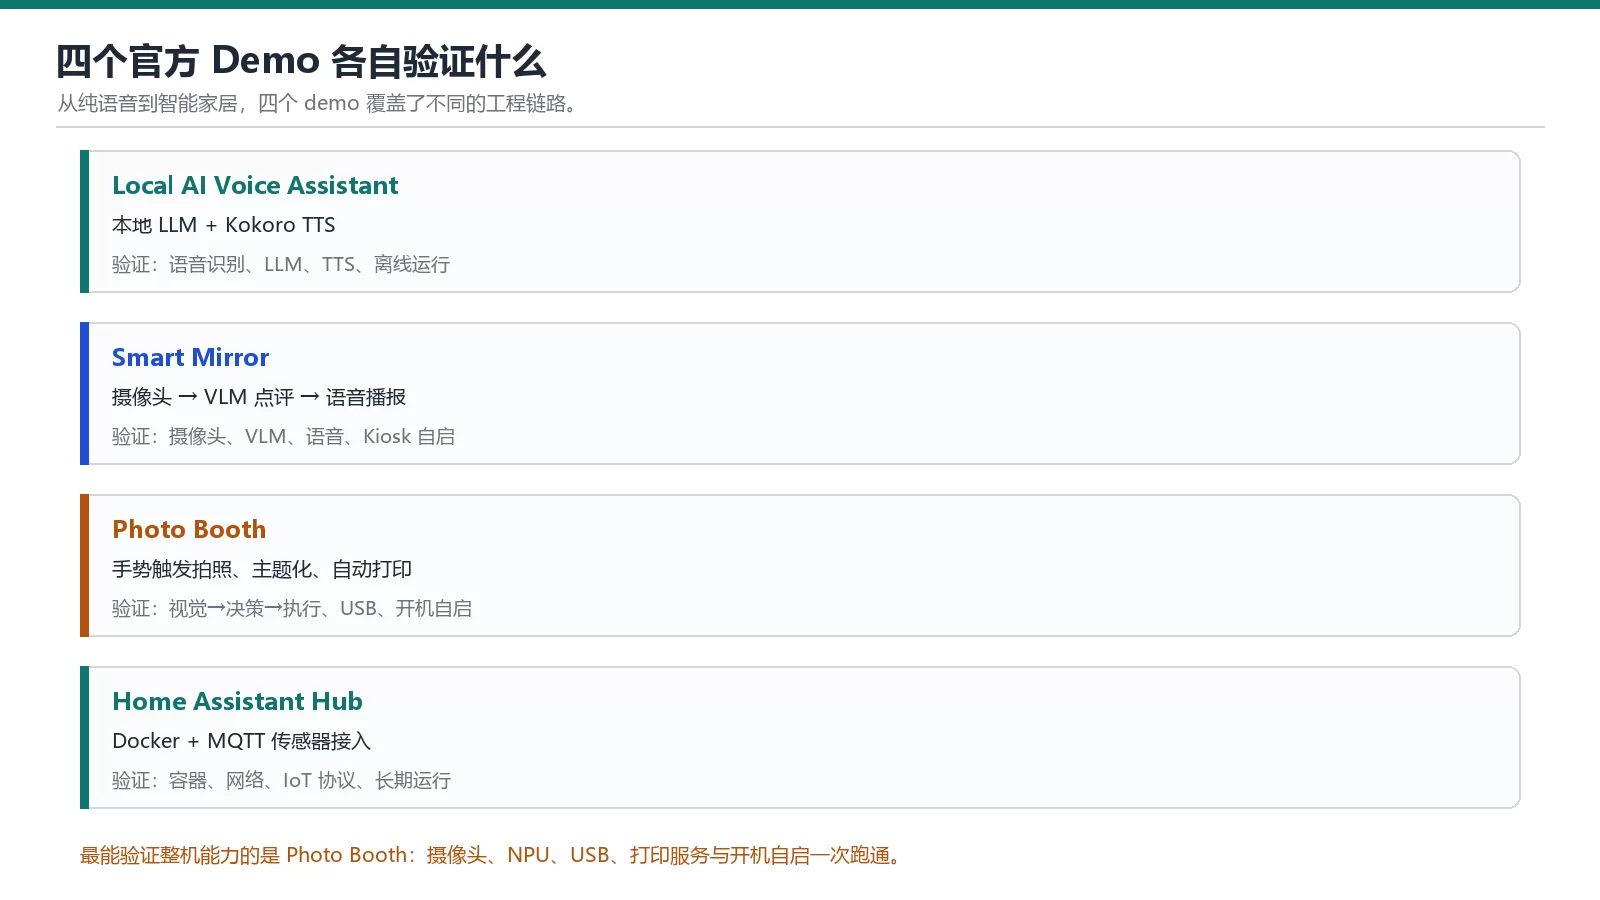
| Local AI Voice Assistant | 本地 LLM + Kokoro TTS,无云依赖 | 语音识别、LLM、TTS、离线运行 |
| Smart Mirror | 摄像头扫穿搭 → 板端 VLM 点评 → 语音播报,Kiosk 自启 | 摄像头、VLM、语音、桌面 Kiosk |
| Photo Booth | 手势识别触发拍照、主题化、自动打印 | 视觉→决策→执行、USB 外设、开机自启 |
| Home Assistant Hub | Docker 部署 HA + MQTT 传感器接入 | 容器、网络、IoT 协议、长期运行 |
四个 Demo 里,Photo Booth 最能验证整机能力:它同时用到摄像头、NPU、USB、打印服务与开机自启。只验证模型可以用 Face Detection;要验证产品形态,优先跑 Photo Booth。
| 需求 | 匹配度 | 说明 |
|---|---|---|
| 本地 4B–7B LLM / VLM | 强 | 16GB 共享内存 + 40 dense TOPS;7B 4bit 约 4GB,可跑但建议 4B 为主 |
| 3 路以内摄像头视觉 | 强 | 3× 4-lane CSI + Spectra ISP |
| 确定性实时控制(电机/CAN) | 强 | STM32H5 硬实时 + 1 路带 PHY 的 CAN-FD |
| ROS 2 机器人 | 强 | 官方 ROS 2 Jazzy + ros2ino |
| 工业协议网关 | 中 | 有 CAN-FD/I2C/SPI/UART,Modbus/EtherCAT 需自行实现 |
| 8 小时满载工业机 | 中 | 商用温区 + 主动散热,需重做热设计 |
| 多屏高刷 / 8K | 弱 | 单 HDMI + DP Alt,不是媒体播放定位 |
| 直接量产 | 需换 SoM | 量产走 Dragonwing IQ8 认证伙伴的生产级 SoM |
| 维度 | VENTUNO Q | Jetson Orin Nano Super |
|---|---|---|
| AI 算力 | 40 dense TOPS | 67 TOPS(NVIDIA 标称,Super 模式) |
| CPU | 8 核 Arm Cortex(Kryo Gen 6),最高约 2.36GHz | 6 核 Arm Cortex-A78AE,1.5GHz |
| GPU | Adreno 623 | 1024 核 NVIDIA Ampere GPU |
| 内存 | 16GB LPDDR5 共享 | 8GB LPDDR5,102GB/s |
| 实时控制 | STM32H5F5 + Zephyr + RPC Bridge | 无板载 MCU,需外接 |
| 摄像头 | 3× 板载 CSI + 2× JMEDIA 复用 | CSI 接口按载板设计 |
| 网络 | 2.5GbE + Wi-Fi 6 三频 + BT5.3 | 千兆 + Wi-Fi 按载板 |
| 软件 | Ubuntu、App Lab、GenieX、QNN、ROS 2 Jazzy | JetPack、CUDA、TensorRT、ROS 2 |
| 功耗 | 公开评测空闲 10–11W,AI 峰值约 28.8W | 7–25W |
| 价格 | €419.55 含 VAT / $399 预购 | 开发者套件 $249 |
两张牌的打法不同:Orin Nano Super 的强项是 CUDA/TensorRT 生态与更高的 AI 吞吐;VENTUNO Q 的强项是把 Arduino 生态、硬实时 MCU、CAN-FD、3 路 CSI 与 ROS 2 桥接做进一块板。如果项目已经有 Jetson 代码与 CUDA 依赖,换平台的成本不低;如果是机器人或实时控制项目,VENTUNO Q 省掉的板级与通信工作量更值钱。
| 维度 | VENTUNO Q | RK3588 + STM32 自研 |
|---|---|---|
| 硬件形态 | 一块成品板 | 核心板/主板 + 自研底板 + MCU 板 |
| AI 算力 | 40 dense TOPS | RK3588 6 TOPS,可加 RK1828 扩展 |
| 视频 | 单 HDMI + DP Alt,4K 级 | 8K60 解码、8K30 编码、多屏 |
| 实时控制 | STM32H5 + Zephyr + 官方 Bridge | 自选 MCU + 自写通信协议 |
| 软件 | Ubuntu + App Lab + ROS 2 | Linux/Android + RKNN + 自研中间件 |
| 开发周期 | 开箱即用,几天出 demo | 板级设计、驱动、通信协议都要自己做 |
| 适合 | PoC、机器人、教学、小批打样 | 量产、国产化、8K 视频、深度定制 |
VENTUNO Q 省掉的是三块工程:双芯片板级设计与电源/时序、Linux 与 MCU 的通信协议与驱动、AI 模型量化与部署工具链。如果项目最终要量产,仍要转向生产级 SoM;但用它做 PoC,比自研板快一个数量级。
| 维度 | VENTUNO Q | RK3588 + 4×RK1828 |
|---|---|---|
| AI 算力 | 40 dense TOPS | 约 86 TOPS(站内四卡方案口径) |
| 内存 | 16GB LPDDR5 | 板卡可到 32GB |
| 大模型 | 4B–7B 为主 | 27B 级四卡流水线 |
| 视频 | 4K 级、单 HDMI | 8K60 解码、8K30 编码、多屏 |
| 实时控制 | STM32H5 + Zephyr | 需另加 MCU |
| 扩展 | M.2 Gen4、USB、CAN-FD | PCIe、SATA、双千兆、多卡 |
| 功耗 | AI 峰值约 28.8W | 四卡整机约 57.8W(站内实测口径) |
| 适合 | 机器人、实时控制、快速 PoC | 本地大模型、视频分析、算力整机 |
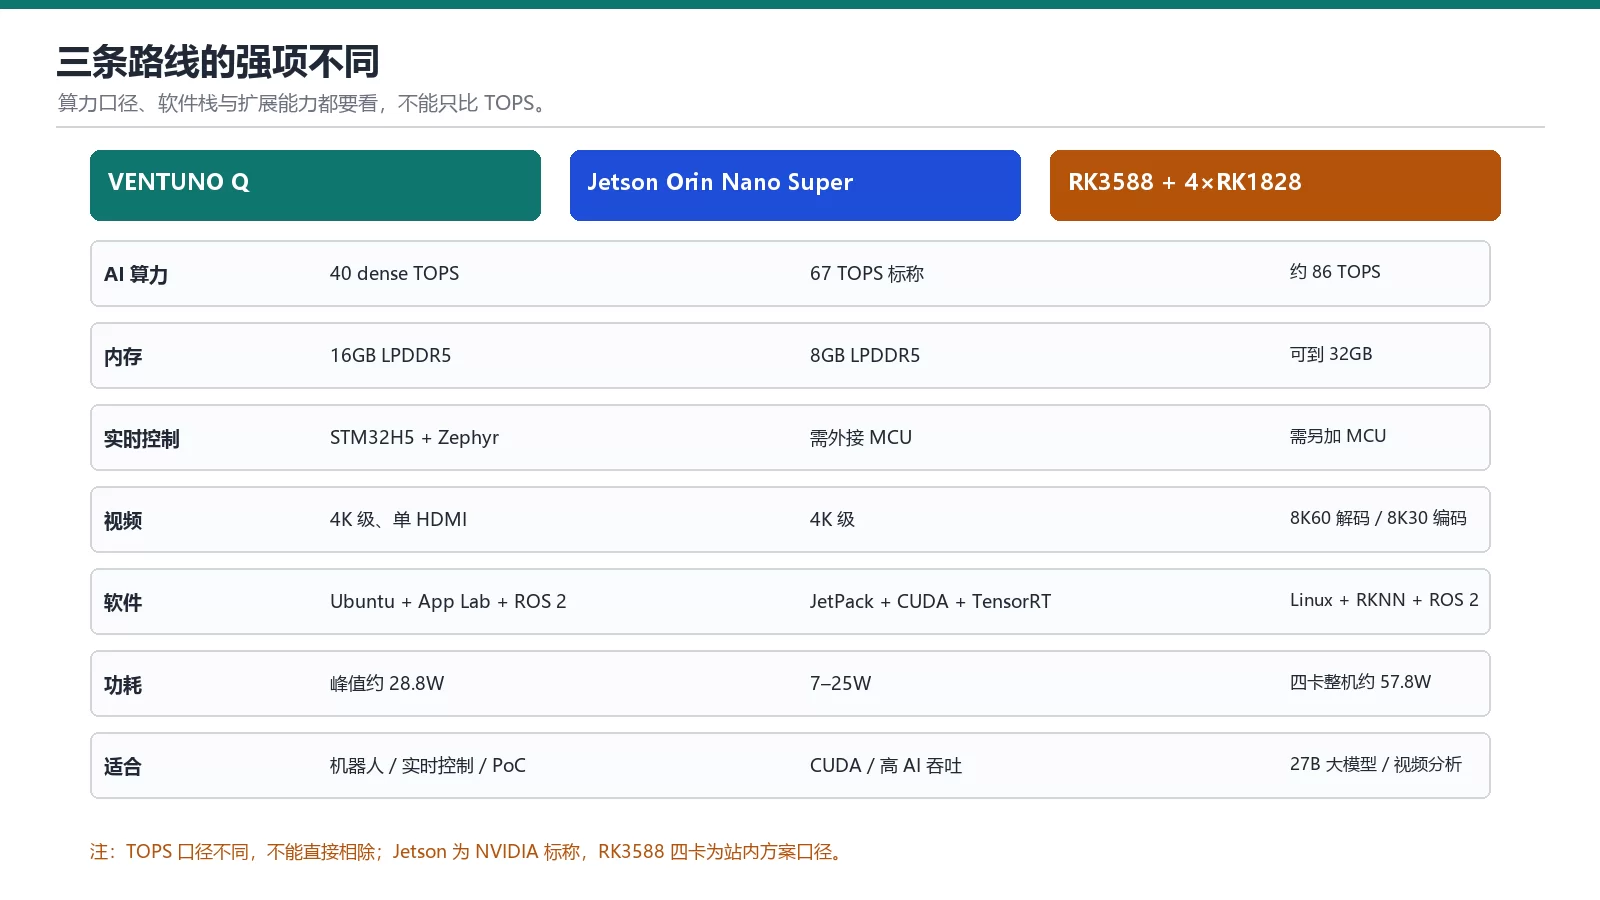
这两条路线不是替代关系。VENTUNO Q 适合做「感知—决策—执行」的一体化设备与 PoC;RK3588 + RK1828 适合把 27B 模型、8K 视频与多盘位存储放进一台整机。
| 项目类型 | 判断 | 原因 |
|---|---|---|
| 离线语音助手 / 本地 Agent | 适合 | 16GB 内存 + NPU + 语音模型库 |
| AMR / AGV / 服务机器人 | 适合 | ROS 2 + 3 路 CSI + STM32 实时控制 |
| 视觉引导机械臂 | 适合 | 视觉 + CAN-FD + 确定性控制 |
| 产线视觉质检 | 适合 | 多摄像头 + NPU + 2.5GbE |
| AI 教学与科研 | 适合 | App Lab、Python、ROS 2、开源文档 |
| 8K 视频墙 / 多屏广告机 | 不适合 | 单 HDMI + DP Alt,视频能力有限 |
| 多盘位 NVR | 不适合 | 无 SATA,M.2 不能启动 |
| 27B 以上本地大模型 | 不适合 | 16GB 内存偏紧 |
| 宽温密闭工业机 | 需评估 | 商用温区 −10~+60℃,需重做散热 |
| 直接量产 | 需换 SoM | 开发板不是量产形态 |
| 时间 | 做什么 | 产出 |
|---|---|---|
| 第 1 天 | First Setup、跑 Examples、确认 NPU 与摄像头 | 环境可用,知道板子能跑什么 |
| 第 2 天 | 用 App Lab 把自己的模型或业务接进去 | 最小闭环:输入→推理→输出 |
| 第 3 天 | 接 MCU 侧执行器,用 Bridge 打通 | 感知→决策→执行 demo |
三天路线的关键是第二天不要换工具链。第一天用 App Lab 验证,第二天继续用 App Lab 接模型,第三天再下到 Linux/MCU 侧做 Bridge。每换一次工具链,就多一批排障变量。
| 事项 | 当前状态 | 量产要做什么 |
|---|---|---|
| 硬件形态 | 开发板 | 转 Dragonwing IQ8 认证伙伴的生产级 SoM |
| 散热 | 标配主动散热 | 按整机结构做热仿真与降频策略 |
| 认证 | 板级 CE/UKCA/FCC 等 | 整机重新做 EMC、射频、安规 |
| 6GHz | Wi-Fi 6E 三频 | 按地区复核 6GHz 功率与频段 |
| 天线 | 2 根板载天线 | 金属外壳需重做射频评估 |
| 供货 | 预购、限购 2 台 | 量产要走 SoM 伙伴的供货体系 |
A:需要把感知、决策与实时执行放在一块板上的项目:离线语音助手、视觉引导机械臂、AMR/AGV、服务机器人、产线质检、教学与科研原型。它的差异点不是单看 40 TOPS,而是 Ubuntu + NPU + STM32 实时控制 + RPC Bridge 在同一块板上。
A:要 CUDA、TensorRT、成熟 Jetson 生态与更高 AI 吞吐,选 Orin Nano Super;要 Arduino 生态、硬实时 MCU、CAN-FD、3 路 CSI、开箱即用的 App Lab 与 ROS 2,选 VENTUNO Q。两者算力口径不同,不能只用 40 与 67 两个数字做结论。
A:省掉三块工程:双芯片板级设计与电源/时序、Linux 与 MCU 之间的通信协议与驱动、AI 模型量化与部署工具链。代价是 8K 视频、多屏、SATA 与更灵活的 PCIe 扩展不如 RK3588 路线。
A:RK3588 + 4×RK1828 的算力更高(站内四卡方案约 86 TOPS),内存可到 32GB,适合 27B 级本地大模型;VENTUNO Q 是 40 TOPS、16GB,但把实时 MCU 与 ROS 2 桥接做进了同一块板。前者偏 AI 算力整机,后者偏机器人/实时控制与快速 PoC。
A:要谨慎。板子是商用温区 −10~+60℃,标配主动散热,AI 峰值功耗按公开评测约 28.8W。长时间满载、密闭机箱、宽温环境需要重新做热设计与降频策略,不能直接按开发板形态交付。
A:手势拍照亭。它把摄像头采集、手势识别、决策、拍照、打印与开机自启串成完整链路,能一次验证视觉、NPU、USB 外设与系统服务。只验证 AI 模型可以先用 Face Detection 或 SegFormer。
A:不建议。Arduino 官方说明量产要转向 Dragonwing IQ8 认证伙伴的生产级 SoM,软件栈、模型与应用逻辑可以平移。开发板适合评估与小批打样,量产还要过认证、散热、结构与供应链。
A:官方商店显示预购,€419.55(含 VAT),美元口径 $399;限购 2 台,交期约 3–4 周。价格与库存会变,下单前以商店页面为准。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
说明:参数来自 Arduino 官方数据表、商店页与文档,配图为自绘;价格、库存与交期以官方商店为准。