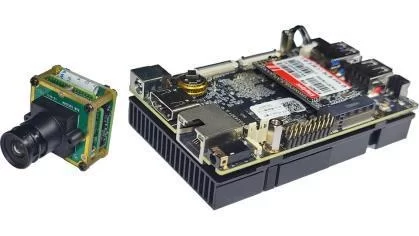
港口现场对硬件的要求,往往比对算法更苛刻:盐雾、粉尘、雨雾、-40~70℃ 宽温、龙门吊与岸桥的持续振动冲击。同一套算法,装在办公室里能跑,装在岸桥小车上可能三个月就出问题。
爱派派智能提供四大系列共 13 类港口 AI 智能分析设备,从单点前端摄像仪到机房算力集群,覆盖完整形态。下面按系列说明各自适合什么点位,并附一张快门类型的选型说明——这是港口高速场景最容易被忽略的坑。
| 系列 | 类别 | 形态特点 |
|---|---|---|
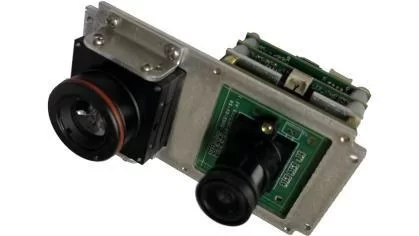
| 图像分析仪 | 面扫高速分析仪 | 面阵相机 + 算力一体,适配高速运动目标 |
| 图像分析仪 | 双光分析仪 | 可见光 + 热成像双传感器,昼夜与恶劣天气可用 |
| 图像分析仪 | 电动普速分析仪 | 电动变焦,可远程调整视角 |
| 图像分析仪 | 线扫高速分析仪 | 线扫成像,适配皮带等连续运动表面 |
| 3D 分析仪 | 长距离 3D 分析仪 | 远距离三维测量,适合大堆场 |
| 3D 分析仪 | 双 3D 分析仪 | 双 3D 传感器融合,扩大视野或提高精度 |
| 3D 分析仪 | 单 3D 分析仪 | 单点三维测量 |
| 3D 分析仪 | 近距离 3D 分析仪 | 近距离高精度测量 |
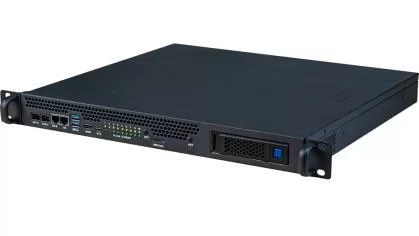
| 边缘分析仪 | 4 路智能魔方 | 4 路视频接入,就地推理 |
| 边缘分析仪 | 多路智能魔方 | 多路视频接入,适合区域汇聚 |
| 边缘分析仪 | 算力集群单路智能魔方 | 集中算力调度,适合机房部署 |
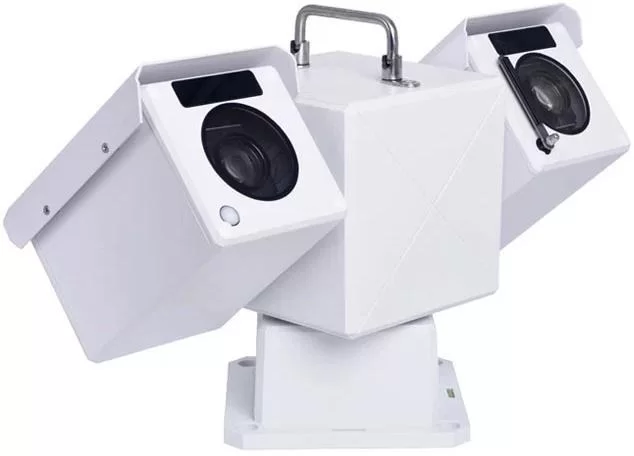
| 双光云台分析仪 | 双光云台分析仪 | 云台可转动,双光复合,大范围巡扫 |
| 双光云台分析仪 | 双光球形分析仪 | 球形机身,全景覆盖 |
图像分析仪是港口部署量最大的形态——相机与算力一体,算法就近运行,只回传告警与抓拍。按检测对象分为四类:
普通相机只能回答「有没有」,3D 分析仪能回答「有多少、多高、多大」——这是计量类业务的必要条件:
| 测量对象 | 用到的能力 |
|---|---|
| 料堆体积盘点 | 线扫激光点云 → 体积计算,误差 ≤3% |
| 堆垛层高 | 点云层高提取 |
| 箱体倾斜度 | 三维姿态估计 |
| 件杂货外形尺寸 | 外形包围盒测量 |
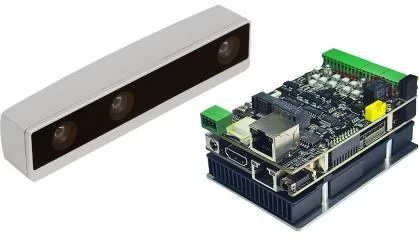
长距离、双 3D、单 3D、近距离四类的差别主要在测量距离与视野:大堆场用长距离机型,单个工位用近距离高精度机型,需要更大视野或更高可靠性时用双 3D 融合。
当一个区域有多路视频,或者不希望每路都配一台智能相机时,就用边缘分析仪把视频汇聚起来统一推理。三类的分工是:
固定点位覆盖不到的地方(大范围堆场、航道水面、港区边界),需要会动的相机。双光云台与双光球形分析仪把可见光与热成像装在云台/球机上,可按预置位巡扫,也可由告警触发转向复核。
港口有大量高速运动目标——吊具升降、集卡通行、皮带运行。这时候相机的快门类型直接决定图像能不能用:
| 类型 | 曝光方式 | 成像表现 | 港口适用性 |
|---|---|---|---|
| 卷帘快门(Rolling Shutter) | 从上到下逐行依次曝光,每行曝光时长一样,但各行曝光起止时间有微秒级偏移 | 高速运动物体成像会倾斜、拉伸、扭曲,即果冻效应(Jello Effect) | 不适合吊具、集卡、皮带等高速目标 |
| 全局快门(Global Shutter) | 整帧所有像素同时开始、同时结束曝光;曝光结束后电荷先存入像素内部缓存,再逐行读出 | 整幅图像记录同一个瞬间,无行间时间差,消除果冻效应 | 港口高速场景应优先选用 |
选型提醒:这个参数在规格表里不显眼,但对吊具旋锁识别、箱号 OCR 这类任务影响极大——果冻效应会让箱号被拉伸变形,OCR 准确率直接掉下来。采购时务必确认快门类型。
| 场景 | 推荐形态 | 理由 |
|---|---|---|
| 闸口出入口 | 多视角工业相机 + 边缘算力盒,或多路智能魔方 | 多车道多视角,箱号与车牌需同时识别 |
| 堆场 RTG | 机载算力盒(抗震宽温) | 随龙门吊持续振动,需就近决策 |
| 岸桥 QC | 机载算力盒(大梁/小车) | 毫秒级防碰撞,必须本地推理 |
| 散货皮带 | 线扫高速分析仪 + 双光分析仪 + 3D 分析仪 | 撕裂看形态、托辊看热、料堆看三维 |
| 港区安防 | 面扫高速/电动普速分析仪,或固定点位前端盒 | 点位多、单点算力低,追求性价比 |
| 航道泊位 | 双光云台 / 双光球形分析仪 | 大范围、需巡扫、夜间与雨雾 |
| 料堆计量 | 近距离/长距离 3D 分析仪 | 需要体积与尺寸量化 |
| 多区域集中管理 | 算力集群单路智能魔方 | 统一算力调度、弹性扩容 |
硬件不是孤立卖的。全部前端节点由算法管理平台统一纳管:设备在线状态、模型版本、告警汇聚、样本回收都在一个界面完成。新增点位即插即用,不需要扩容中心视频算力——这正是前端计算架构带来的扩展性。
相关阅读:算法清单见《港口 AI 算法能力全景》;架构原理见《港口 AI 为什么要「算力下沉」》。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
.wrap{max-width:900px;margin:0 auto;font-family:-apple-system,BlinkMacSystemFont,”Segoe UI”,”PingFang SC”,”Microsoft YaHei”,sans-serif;line-height:1.78;color:#1f2937;}
.wrap h2{margin-top:36px;padding-left:10px;border-left:4px solid #0e7490;color:#111827;}
.wrap h3{margin-top:24px;color:#155e75;font-size:17px;}
.wrap .cover{width:100%;max-width:760px;display:block;margin:18px auto;border-radius:8px;}
.wrap .lead{font-size:17px;color:#374151;}
.wrap .toc{background:#f0f9ff;border:1px solid #e0f2fe;border-radius:8px;padding:14px 20px;margin:20px 0;font-size:15px;}
.wrap .toc ol{margin:8px 0 0;padding-left:22px;}
.wrap .toc a{color:#0e7490;text-decoration:none;}
.wrap figure.fig{margin:22px 0;text-align:center;}
.wrap figure.fig img{width:100%;max-width:660px;border:1px solid #e5e7eb;border-radius:6px;display:block;margin:0 auto;}
.wrap figure.fig.small img{max-width:560px;}
.wrap figcaption{font-size:13.5px;color:#6b7280;margin-top:8px;text-align:left;line-height:1.6;}
.wrap table.spec{width:100%;border-collapse:collapse;margin:16px 0;font-size:14px;}
.wrap table.spec th,.wrap table.spec td{border:1px solid #d1d5db;padding:8px 10px;vertical-align:top;text-align:left;}
.wrap table.spec th{background:#ecfeff;color:#155e75;font-weight:600;}
.wrap table.spec tr:nth-child(even) td{background:#f9fafb;}
.wrap ul,.wrap ol{margin:12px 0;padding-left:24px;}
.wrap li{margin:6px 0;}
.wrap .note{background:#ecfeff;border-left:4px solid #0e7490;padding:12px 16px;margin:18px 0;border-radius:0 8px 8px 0;color:#155e75;}
.wrap .faq{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:6px 20px;margin:18px 0;}
.wrap .faq h3{margin:16px 0 6px;font-size:16px;color:#111827;}
.wrap .faq p{margin:0 0 14px;font-size:15px;}
.wrap .contact{background:#0f172a;color:#e2e8f0;border-radius:10px;padding:20px 24px;margin:34px 0 10px;}
.wrap .contact h3{color:#fff;margin:0 0 10px;font-size:18px;}
.wrap .contact p{margin:6px 0;font-size:15px;color:#cbd5e1;}
.wrap .contact strong{color:#fff;}
.wrap .related{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:14px 20px;margin:26px 0;}
.wrap .related h3{margin:0 0 8px;font-size:16px;}
.wrap .related ul{margin:6px 0 0;}
.wrap .related a{color:#0e7490;text-decoration:none;}