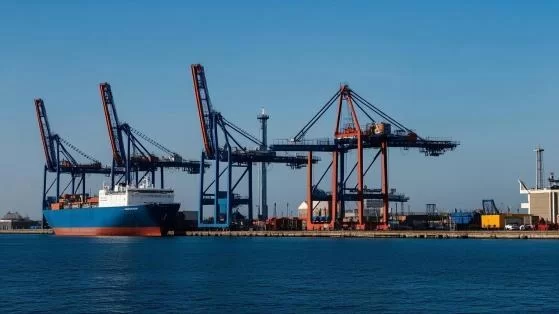
港口 AI 的真正难点,不是「能不能识别」,而是「识别结果能不能在 200 毫秒内让设备停下来」。岸桥吊具防碰撞、闸口通行核验这类任务,本质是控制问题——推理慢一拍,联锁就来不及,AI 就只剩事后取证的价值。
爱派派智能(深圳市爱派派智能科技有限公司)聚焦 2D 与 3D 机器视觉算法及产品研发,产品已应用于煤炭及非煤矿山、油气田、电厂、军工、港口等行业。这份资料面向港口场景做方案总览:先讲清为什么必须把算力下沉到前端,再展开六大作业场景、35 项算法与 13 类硬件,最后给出分阶段落地路径。
传统集中式视觉 AI 把所有相机视频全量上传中心服务器统一推理。这套架构在办公楼、园区里够用,但在港口会同时撞上四堵墙:
| 痛点 | 具体表现 | 后果 |
|---|---|---|
| 带宽压力大 | 原始视频全量上传中心服务器,大范围点位部署时网络带宽成本极高 | 港区几十上百路相机,视频专网造价成为项目门槛 |
| 时延不达标 | 岸桥吊具防碰撞、闸口通行识别需要毫秒级响应,集中式推理无法支撑 PLC 联动 | 只能做事后取证,做不到主动安全联锁 |
| 断网即失效 | 港区网络波动或中断时,全部 AI 告警能力停摆 | 安全防护出现真空,恰恰是风险最高的时候 |
| 多系统割裂 | 闸口、堆场、皮带、安防算法分厂商独立建设 | 无法统一运维,模型难以迭代 |
对应的解决思路只有一个:采用前端计算视觉架构——把 AI 推理下沉到前端计算摄像仪、相机侧就近部署的边缘算力盒。原始视频在本地消化,只上传结构化告警事件与抓拍片段;断网时本地独立运行,网络恢复后自动补传事件。
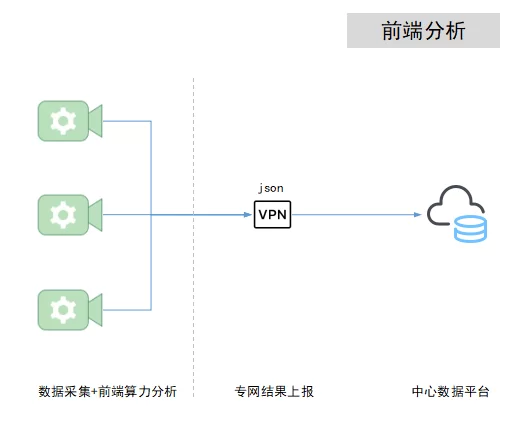
整套系统自下而上分四层,越靠下越接近现场,越靠上越接近业务:
| 层级 | 包含内容 | 职责 |
|---|---|---|
| 业务与控制应用层 | 控制类(PLC、SCADA);业务类(TOS、数字孪生、告警大屏、理货报表) | 接收结构化事件,驱动设备动作与业务流转 |
| 算法平台管理层 | 设备监控 · 模型仓库 · 任务编排 · 告警汇聚 · 样本管理 · API 服务 | 统一纳管全部前端节点与模型版本 |
| 前端计算推理层(核心) | 边缘算力盒、前端计算摄像仪 | 本地完成图像预处理 + AI 推理 + 事件判定 + 抓拍缓存 |
| 感知采集层 | 工业相机 · 3D 线扫激光 · 红外热成像 · 地感/RTK 触发传感器 | 多模态数据采集 |
方案的设计指标不是凭空定的,每一条都对应港口现场的一个硬约束:
| 设计目标 | 指标 | 解决的问题 |
|---|---|---|
| 低时延 | 前端单帧推理时延 ≤200ms | 支持 PLC 安全联动,而不是只看录像 |
| 离线自治 | 断网时本地持续告警,事件 7 天缓存、自动补传 | 网络故障期间安全不空窗 |
| 高准确率 | 箱号、车牌 OCR 准确率 ≥99% | 适配污损、逆光场景,闸口可无人化 |
| 统一算法底座 | 一套平台管理全部前端节点与模型版本 | 解决多厂商系统割裂 |
| 恶劣环境适配 | 雨雾、粉尘、逆光、-40~70℃ 宽温 | 港区露天、粉尘、盐雾工况 |
| 标准化接口 | 对接 TOS、SCADA、数字孪生、告警大屏 | 不推翻既有信息化投资 |
| 模型持续迭代 | 难例回流、灰度下发、版本一键回滚 | 上线不是终点,越用越准 |
港口的作业面高度分区,每个分区的视觉任务、安装位置、联动对象都不一样。方案按六类节点组织部署,每个节点都有明确的算法组合与硬件形态:
| 场景节点 | 安装位置与硬件 | 核心算法 | 联动对象 |
|---|---|---|---|
| 闸口出入口 | 多视角工业相机 + 边缘算力盒 / 前端计算摄像仪 | 箱号 OCR、车牌识别、箱体缺陷、箱门/封条检测、人车闯入 | TOS,实现无人闸口自动核验 |
| 集装箱堆场 RTG | 龙门吊机载算力盒 | 堆垛监测、箱体倾斜、吊具旋锁识别、作业区人员闯入、吊具防碰撞 | 龙门吊 PLC |
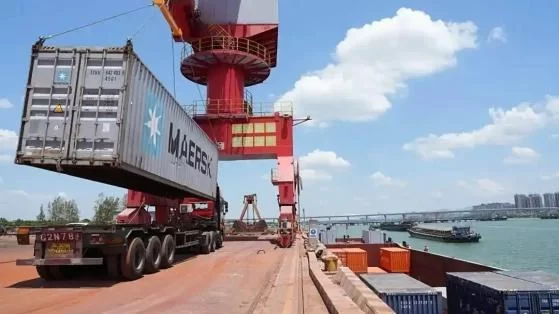
| 岸桥 QC 前沿 | 岸桥大梁 / 小车机载算力盒 | 集卡对位、吊具状态识别、钢丝绳外观缺陷、钢丝绳张力监测、作业面闯入预警 | 岸桥 PLC,毫秒级本地防碰撞 |
| 散货码头皮带 | 可见光 + 红外 + 3D 线扫融合 | 皮带撕裂/跑偏/堵料、托辊过热、料堆 3D 体积盘点、溢料断料、带面监测定点停车 | 皮带控制系统 |
| 港区通用安防 | 固定点位前端盒 | 安全帽反光衣、烟火识别、周界翻越、人员倒地、车辆违章 | 告警大屏 / 安防平台 |
| 航道泊位 | 泊位前端算力盒 | 船舶识别、船名 OCR、靠泊距离监测、漂浮物/溢油识别、人员落水告警 | 靠泊作业安全管理 |
算法侧按「港口到底会出什么事」分类,而不是按模型类型分类——这样现场才看得懂、选得出、验得着:
| 算法类别 | 数量 | 代表算法 |
|---|---|---|
| 人员及行为 | 5 项 | 安全帽反光衣、周界入侵、人员倒地、船舱作业人员闯入、RTG 作业区人员闯入 |
| 字符识别 | 3 项 | 集装箱号识别、列车厢号识别、车牌识别 |
| 缺陷检测 | 3 项 | 集装箱箱体缺陷、货运列车车厢破损、箱门封条检测 |
| RTG / QC 检测 | 5 项 | 箱体倾斜、吊具旋锁识别、船舱箱位、甲板堆垛、钢丝绳在线监测 |
| 散货码头皮带 | 13 项 | 皮带撕裂、皮带跑偏、皮带异物、大块煤、托辊发热、硫化接头开胶、主动纠偏、煤流调速、除铁器吸附超量、管状带反包/胀管等 |
| 车辆 | 3 项 | 车辆照明完好性、车辆超速、车辆违章 |
| 环境 | 1 项 | 火灾烟雾 |
| 检维修 | 2 项 | 登高未系安全带、自适应登高作业检测 |
硬件侧四大系列共 13 类,覆盖从单点前端到机房算力集群的完整形态:
| 系列 | 类别 | 典型用途 |
|---|---|---|
| 图像分析仪 | 面扫高速、双光、电动普速、线扫高速(4 类) | 固定点位通用识别、高速目标、皮带线扫、可见光+热成像复合 |
| 3D 分析仪 | 长距离、双 3D、单 3D、近距离(4 类) | 料堆体积盘点、堆垛层高、箱体倾斜度、件杂货外形尺寸 |
| 边缘分析仪 | 4 路智能魔方、多路智能魔方、算力集群单路智能魔方(3 类) | 就地多路推理、集中算力 |
| 双光云台分析仪 | 双光云台、双光球形(2 类) | 大范围巡扫、夜间与恶劣天气 |
港口是 7×24 小时连续作业的生产现场,不可能整体停机改造。建议按三阶段推进,每一阶段都先拿到可验证的结果再扩大范围:
| 阶段 | 范围 | 目标 |
|---|---|---|
| 第一阶段 | 闸口 + 岸桥 + 皮带试点点位 | 验证识别效果与抖动/振动工况下的稳定性 |
| 第二阶段 | 现场模型调优 | 用真实难例迭代,把误报压到可接受水平 |
| 第三阶段 | 分批推广至全港区所有点位 | 按节点分批扩容,存量系统平滑对接 |
交付成果包含 6 项:全套前端量化视觉算法包、边缘节点嵌入式推理运行环境、前端视觉算法管理平台、TOS/SCADA/数字孪生对接 SDK、部署与运维手册及验收测试用例、现场调优服务包。
A:核心是时延与可靠性。云端推理端到端延迟受网络抖动影响,通常在百毫秒到秒级,无法满足岸桥吊具防碰撞、闸口联锁这类需要毫秒级响应的控制任务;而且断网即失效。前端计算把推理放在相机/算力盒本地,单帧时延 ≤200ms,断网时仍能独立告警并在本地缓存 7 天事件。
A:按场景分级选型。轻量场景(周界、安全帽)用低算力边缘算力盒;复杂场景(闸口 OCR、3D 测量)用前端计算机;机载场景(岸桥、龙门吊)用抗震宽温模块。全套算法栈做 INT8 量化,并通过剪枝与量化优化压降算力开销。
A:边缘网关把多相机原图汇聚到本地网关推理,优势是支持跨机位跟踪、全局态势融合,适合多相机协同场景;前端计算的优势是延迟最低、带宽最省、断网能力最强。港口实践中常混用:单点硬联锁用前端,多机位协同(如 RTG 全域态势)走边缘网关。
A:给出可验收的口径——箱号、车牌 OCR 准确率 ≥99%(适配污损、逆光);3D 料堆体积测量误差 ≤3%。误报通过时序滤波、区域掩码、目标持续帧校验压降,并依靠难例回流持续迭代模型。
A:不需要推翻。方案提供 TOS/SCADA/数字孪生对接 SDK,前端可直接输出开关量/Modbus 信号对接 PLC,平台侧通过 MQTT/HTTP 输出结构化 JSON,属增量叠加而非替换。
相关阅读:架构对比见《港口 AI 为什么要「算力下沉」》;场景细节见《智慧港口六大场景前端部署》;算法清单见《港口 AI 算法能力全景》;硬件见《港口 AI 智能硬件》。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
.wrap{max-width:900px;margin:0 auto;font-family:-apple-system,BlinkMacSystemFont,”Segoe UI”,”PingFang SC”,”Microsoft YaHei”,sans-serif;line-height:1.78;color:#1f2937;}
.wrap h2{margin-top:36px;padding-left:10px;border-left:4px solid #0e7490;color:#111827;}
.wrap h3{margin-top:24px;color:#155e75;font-size:17px;}
.wrap .cover{width:100%;max-width:760px;display:block;margin:18px auto;border-radius:8px;}
.wrap .lead{font-size:17px;color:#374151;}
.wrap .toc{background:#f0f9ff;border:1px solid #e0f2fe;border-radius:8px;padding:14px 20px;margin:20px 0;font-size:15px;}
.wrap .toc ol{margin:8px 0 0;padding-left:22px;}
.wrap .toc a{color:#0e7490;text-decoration:none;}
.wrap figure.fig{margin:22px 0;text-align:center;}
.wrap figure.fig img{width:100%;max-width:660px;border:1px solid #e5e7eb;border-radius:6px;display:block;margin:0 auto;}
.wrap figure.fig.small img{max-width:560px;}
.wrap figcaption{font-size:13.5px;color:#6b7280;margin-top:8px;text-align:left;line-height:1.6;}
.wrap table.spec{width:100%;border-collapse:collapse;margin:16px 0;font-size:14px;}
.wrap table.spec th,.wrap table.spec td{border:1px solid #d1d5db;padding:8px 10px;vertical-align:top;text-align:left;}
.wrap table.spec th{background:#ecfeff;color:#155e75;font-weight:600;}
.wrap table.spec tr:nth-child(even) td{background:#f9fafb;}
.wrap ul,.wrap ol{margin:12px 0;padding-left:24px;}
.wrap li{margin:6px 0;}
.wrap .note{background:#ecfeff;border-left:4px solid #0e7490;padding:12px 16px;margin:18px 0;border-radius:0 8px 8px 0;color:#155e75;}
.wrap .faq{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:6px 20px;margin:18px 0;}
.wrap .faq h3{margin:16px 0 6px;font-size:16px;color:#111827;}
.wrap .faq p{margin:0 0 14px;font-size:15px;}
.wrap .contact{background:#0f172a;color:#e2e8f0;border-radius:10px;padding:20px 24px;margin:34px 0 10px;}
.wrap .contact h3{color:#fff;margin:0 0 10px;font-size:18px;}
.wrap .contact p{margin:6px 0;font-size:15px;color:#cbd5e1;}
.wrap .contact strong{color:#fff;}
.wrap .related{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:14px 20px;margin:26px 0;}
.wrap .related h3{margin:0 0 8px;font-size:16px;}
.wrap .related ul{margin:6px 0 0;}
.wrap .related a{color:#0e7490;text-decoration:none;}