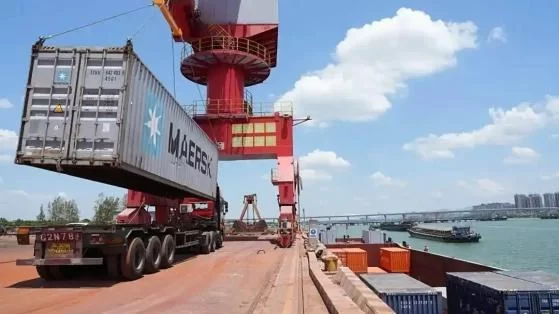
港区不是一个均质的空间,而是由六个作业分区拼起来的:闸口、堆场、岸桥前沿、散货皮带、港区道路与围界、航道泊位。每个分区装什么相机、跑什么算法、联动哪台设备,差别很大。
下面按分区逐一说明前端节点怎么部署——包括安装位置、硬件形态、算法组合与联动对象,可以直接作为点位勘察与方案设计的对照清单。
闸口是集装箱进出港的唯一凭证关口,也是「人、车、箱」三类信息必须同时核验的地方。传统做法靠人工抄录与对讲确认,效率与准确率都受限。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 多视角工业相机 + 边缘算力盒,或前端计算摄像仪 |
| 算法组合 | 箱号 OCR、车牌识别、箱体缺陷、箱门/封条检测、人车闯入 |
| 联动对象 | TOS(码头操作系统) |
| 目标 | 实现无人闸口自动核验:车辆到闸即完成箱号、车牌、箱况比对,异常才转人工 |
闸口场景对时延最敏感——车辆通过窗口通常只有一两秒。因此箱号识别必须在前端完成,不能把图片传回中心再算。
轮胎式龙门吊(RTG)在堆场里持续走位、对箱、落箱,是「大车 + 小车」双轴持续振动的工况。相机装在龙门吊上,意味着硬件必须抗震,且要就近决策。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 龙门吊机载算力盒 |
| 算法组合 | 堆垛监测、箱体倾斜、吊具旋锁识别、作业区人员闯入、吊具防碰撞 |
| 联动对象 | 龙门吊 PLC(本地联动,不依赖中心网络) |
堆垛监测解决的是「堆了几层、有没有超高、有没有错位」;吊具旋锁识别确认四个锁销是否全部正确开闭——这是落箱安全事故最常见的成因之一;作业区人员闯入则直接触发降速或停止。
岸桥(QC)前沿是港口风险最集中的作业面:吊具、集卡、船舱、甲板工人、钢丝绳,全部在十几米的垂直空间内交汇。这里对 AI 的要求不是「识别得准」,而是「来得及停」。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 岸桥大梁/小车机载算力盒 |
| 算法组合 | 集卡对位、吊具状态识别、钢丝绳外观缺陷、钢丝绳张力监测、作业面闯入预警 |
| 联动对象 | 岸桥 PLC,实现毫秒级本地防碰撞 |
钢丝绳在线监测值得单独说:它是典型的「渐变型隐患」——外部缺陷(断丝、磨损、变形)与张力异常都不会立刻出事,但累积到一定程度就是断绳。靠人工巡检周期长、覆盖不全,靠视觉在线监测可以做成持续趋势记录。
散货码头(煤、矿、粮食)的核心是连续输送系统。皮带一旦撕裂,几分钟内就能把整条线毁掉,抢修成本以百万计。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 可见光 + 红外 + 3D 线扫 多模态融合 |
| 算法组合 | 皮带撕裂/跑偏/堵料、托辊过热、料堆 3D 体积盘点、溢料断料监测、带面监测定点停车 |
| 联动对象 | 皮带控制系统(可做到定点停车) |
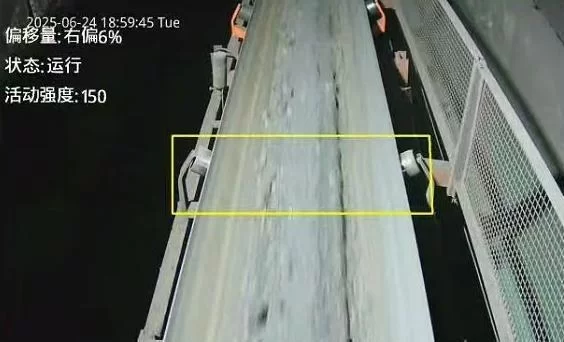
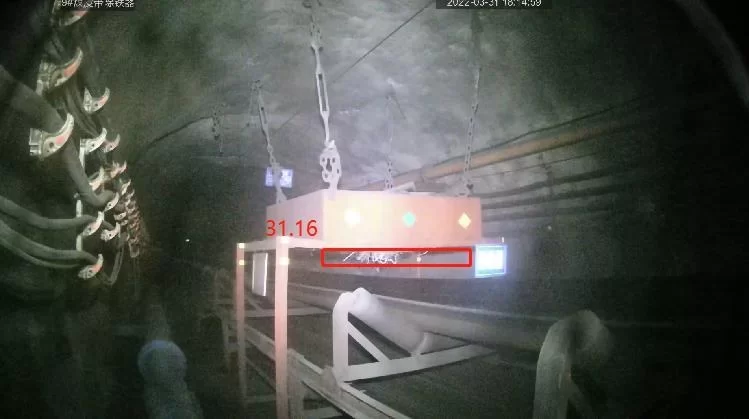
为什么必须多模态?因为不同隐患的物理特征不同——撕裂与异物是可见光的形态问题,托辊过热是红外问题,料堆体积是 3D 点云问题。单一传感器覆盖不全。
前四类节点是「业务节点」,解决生产问题;这一类是「安全节点」,解决人和环境的问题,点位数量最多、单点算力需求最低。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 固定点位前端盒 |
| 算法组合 | 安全帽反光衣、烟火识别、周界翻越、人员倒地、车辆违章 |
| 覆盖范围 | 全港区道路、堆场通道、围界、办公与作业区过渡带 |
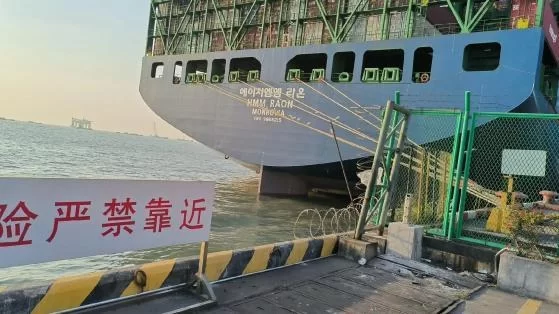
泊位作业是港口唯一以「船」为主体的场景,视觉任务也因此不同:既要认船,也要看距离、看水面。
| 项目 | 内容 |
|---|---|
| 硬件形态 | 泊位前端算力盒 |
| 算法组合 | 船舶识别、船名 OCR、靠泊距离监测、漂浮物/溢油识别、人员落水告警 |
| 服务对象 | 船舶靠泊作业安全 |
靠泊距离监测是这里的核心:船体与泊位护舷的相对距离、靠泊角度、速度,直接决定靠泊安全。人工瞭望受夜间与雨雾影响大,视觉方案可以做辅助判断。
| 节点 | 安装位置 | 硬件 | 核心算法 | 联动 |
|---|---|---|---|---|
| 闸口出入口 | 闸口车道 | 多视角工业相机 + 边缘算力盒/前端计算摄像仪 | 箱号 OCR、车牌、箱体缺陷、箱门封条、人车闯入 | TOS |
| 堆场 RTG | 龙门吊 | 机载算力盒 | 堆垛监测、箱体倾斜、吊具旋锁、人员闯入、防碰撞 | 龙门吊 PLC |
| 岸桥 QC | 大梁/小车 | 机载算力盒 | 集卡对位、吊具状态、钢丝绳缺陷与张力、作业面闯入 | 岸桥 PLC |
| 散货皮带 | 皮带沿线 | 可见光+红外+3D 线扫 | 撕裂、跑偏、堵料、托辊过热、料堆体积、溢料断料、定点停车 | 皮带控制系统 |
| 港区安防 | 全港区固定点位 | 前端盒 | 安全帽反光衣、烟火、周界翻越、人员倒地、车辆违章 | 告警大屏/安防平台 |
| 航道泊位 | 泊位前沿 | 前端算力盒 | 船舶识别、船名 OCR、靠泊距离、漂浮物/溢油、人员落水 | 靠泊作业管理 |
点位勘察时的三个必问项:① 该点位有没有可联动的 PLC/控制系统(决定要不要做硬联锁);② 现场供电与网络条件(决定用前端计算还是边缘网关);③ 目标运动速度(决定用普通面扫、高速还是线扫机型)。
相关阅读:架构选型见《港口 AI 为什么要「算力下沉」》;算法细节见《港口 AI 算法能力全景》。
深圳市爱派派智能科技有限公司(爱派派智能)
地址:深圳市坪山区创新广场C栋1805
电话:18681465731
联系人:李先生
官网:https://ai-paipai.com
.wrap{max-width:900px;margin:0 auto;font-family:-apple-system,BlinkMacSystemFont,”Segoe UI”,”PingFang SC”,”Microsoft YaHei”,sans-serif;line-height:1.78;color:#1f2937;}
.wrap h2{margin-top:36px;padding-left:10px;border-left:4px solid #0e7490;color:#111827;}
.wrap h3{margin-top:24px;color:#155e75;font-size:17px;}
.wrap .cover{width:100%;max-width:760px;display:block;margin:18px auto;border-radius:8px;}
.wrap .lead{font-size:17px;color:#374151;}
.wrap .toc{background:#f0f9ff;border:1px solid #e0f2fe;border-radius:8px;padding:14px 20px;margin:20px 0;font-size:15px;}
.wrap .toc ol{margin:8px 0 0;padding-left:22px;}
.wrap .toc a{color:#0e7490;text-decoration:none;}
.wrap figure.fig{margin:22px 0;text-align:center;}
.wrap figure.fig img{width:100%;max-width:660px;border:1px solid #e5e7eb;border-radius:6px;display:block;margin:0 auto;}
.wrap figure.fig.small img{max-width:560px;}
.wrap figcaption{font-size:13.5px;color:#6b7280;margin-top:8px;text-align:left;line-height:1.6;}
.wrap table.spec{width:100%;border-collapse:collapse;margin:16px 0;font-size:14px;}
.wrap table.spec th,.wrap table.spec td{border:1px solid #d1d5db;padding:8px 10px;vertical-align:top;text-align:left;}
.wrap table.spec th{background:#ecfeff;color:#155e75;font-weight:600;}
.wrap table.spec tr:nth-child(even) td{background:#f9fafb;}
.wrap ul,.wrap ol{margin:12px 0;padding-left:24px;}
.wrap li{margin:6px 0;}
.wrap .note{background:#ecfeff;border-left:4px solid #0e7490;padding:12px 16px;margin:18px 0;border-radius:0 8px 8px 0;color:#155e75;}
.wrap .faq{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:6px 20px;margin:18px 0;}
.wrap .faq h3{margin:16px 0 6px;font-size:16px;color:#111827;}
.wrap .faq p{margin:0 0 14px;font-size:15px;}
.wrap .contact{background:#0f172a;color:#e2e8f0;border-radius:10px;padding:20px 24px;margin:34px 0 10px;}
.wrap .contact h3{color:#fff;margin:0 0 10px;font-size:18px;}
.wrap .contact p{margin:6px 0;font-size:15px;color:#cbd5e1;}
.wrap .contact strong{color:#fff;}
.wrap .related{background:#f9fafb;border:1px solid #e5e7eb;border-radius:8px;padding:14px 20px;margin:26px 0;}
.wrap .related h3{margin:0 0 8px;font-size:16px;}
.wrap .related ul{margin:6px 0 0;}
.wrap .related a{color:#0e7490;text-decoration:none;}